Quantum Machines:從 OPX 控制到 QUAlibrate 自動校正
課程團隊:Quantum Machines
2026.02.05|OPX architecture、Intro to QUAlibrate、QPU bring-up / gate control / RB hands-on
前面介紹 IQM 時,重點是超導量子晶片本身的架構;這一天的 Quantum Machines(QM)則把視角轉到晶片外部:如何把量子電路轉換成精準的微波脈衝,再把讀回來的訊號用於下一次控制。兩者是不同公司,也分別處理量子電腦不同層次的工程問題。
控制一顆超導量子位元,需要管理驅動頻率、振幅、相位、脈衝包絡與讀出時間;擴展到整片 QPU,還要維持多個通道同步,並追蹤隨時間漂移的參數。因此,量子控制器需要把波形產生、訊號擷取、即時計算與校正軟體接成完整的工作流程。此次 QM 的三個 session,正好從 OPX 硬體、QUAlibrate 軟體一路延伸到現場實作。
Session 1:OPX architecture——控制器裡也需要計算
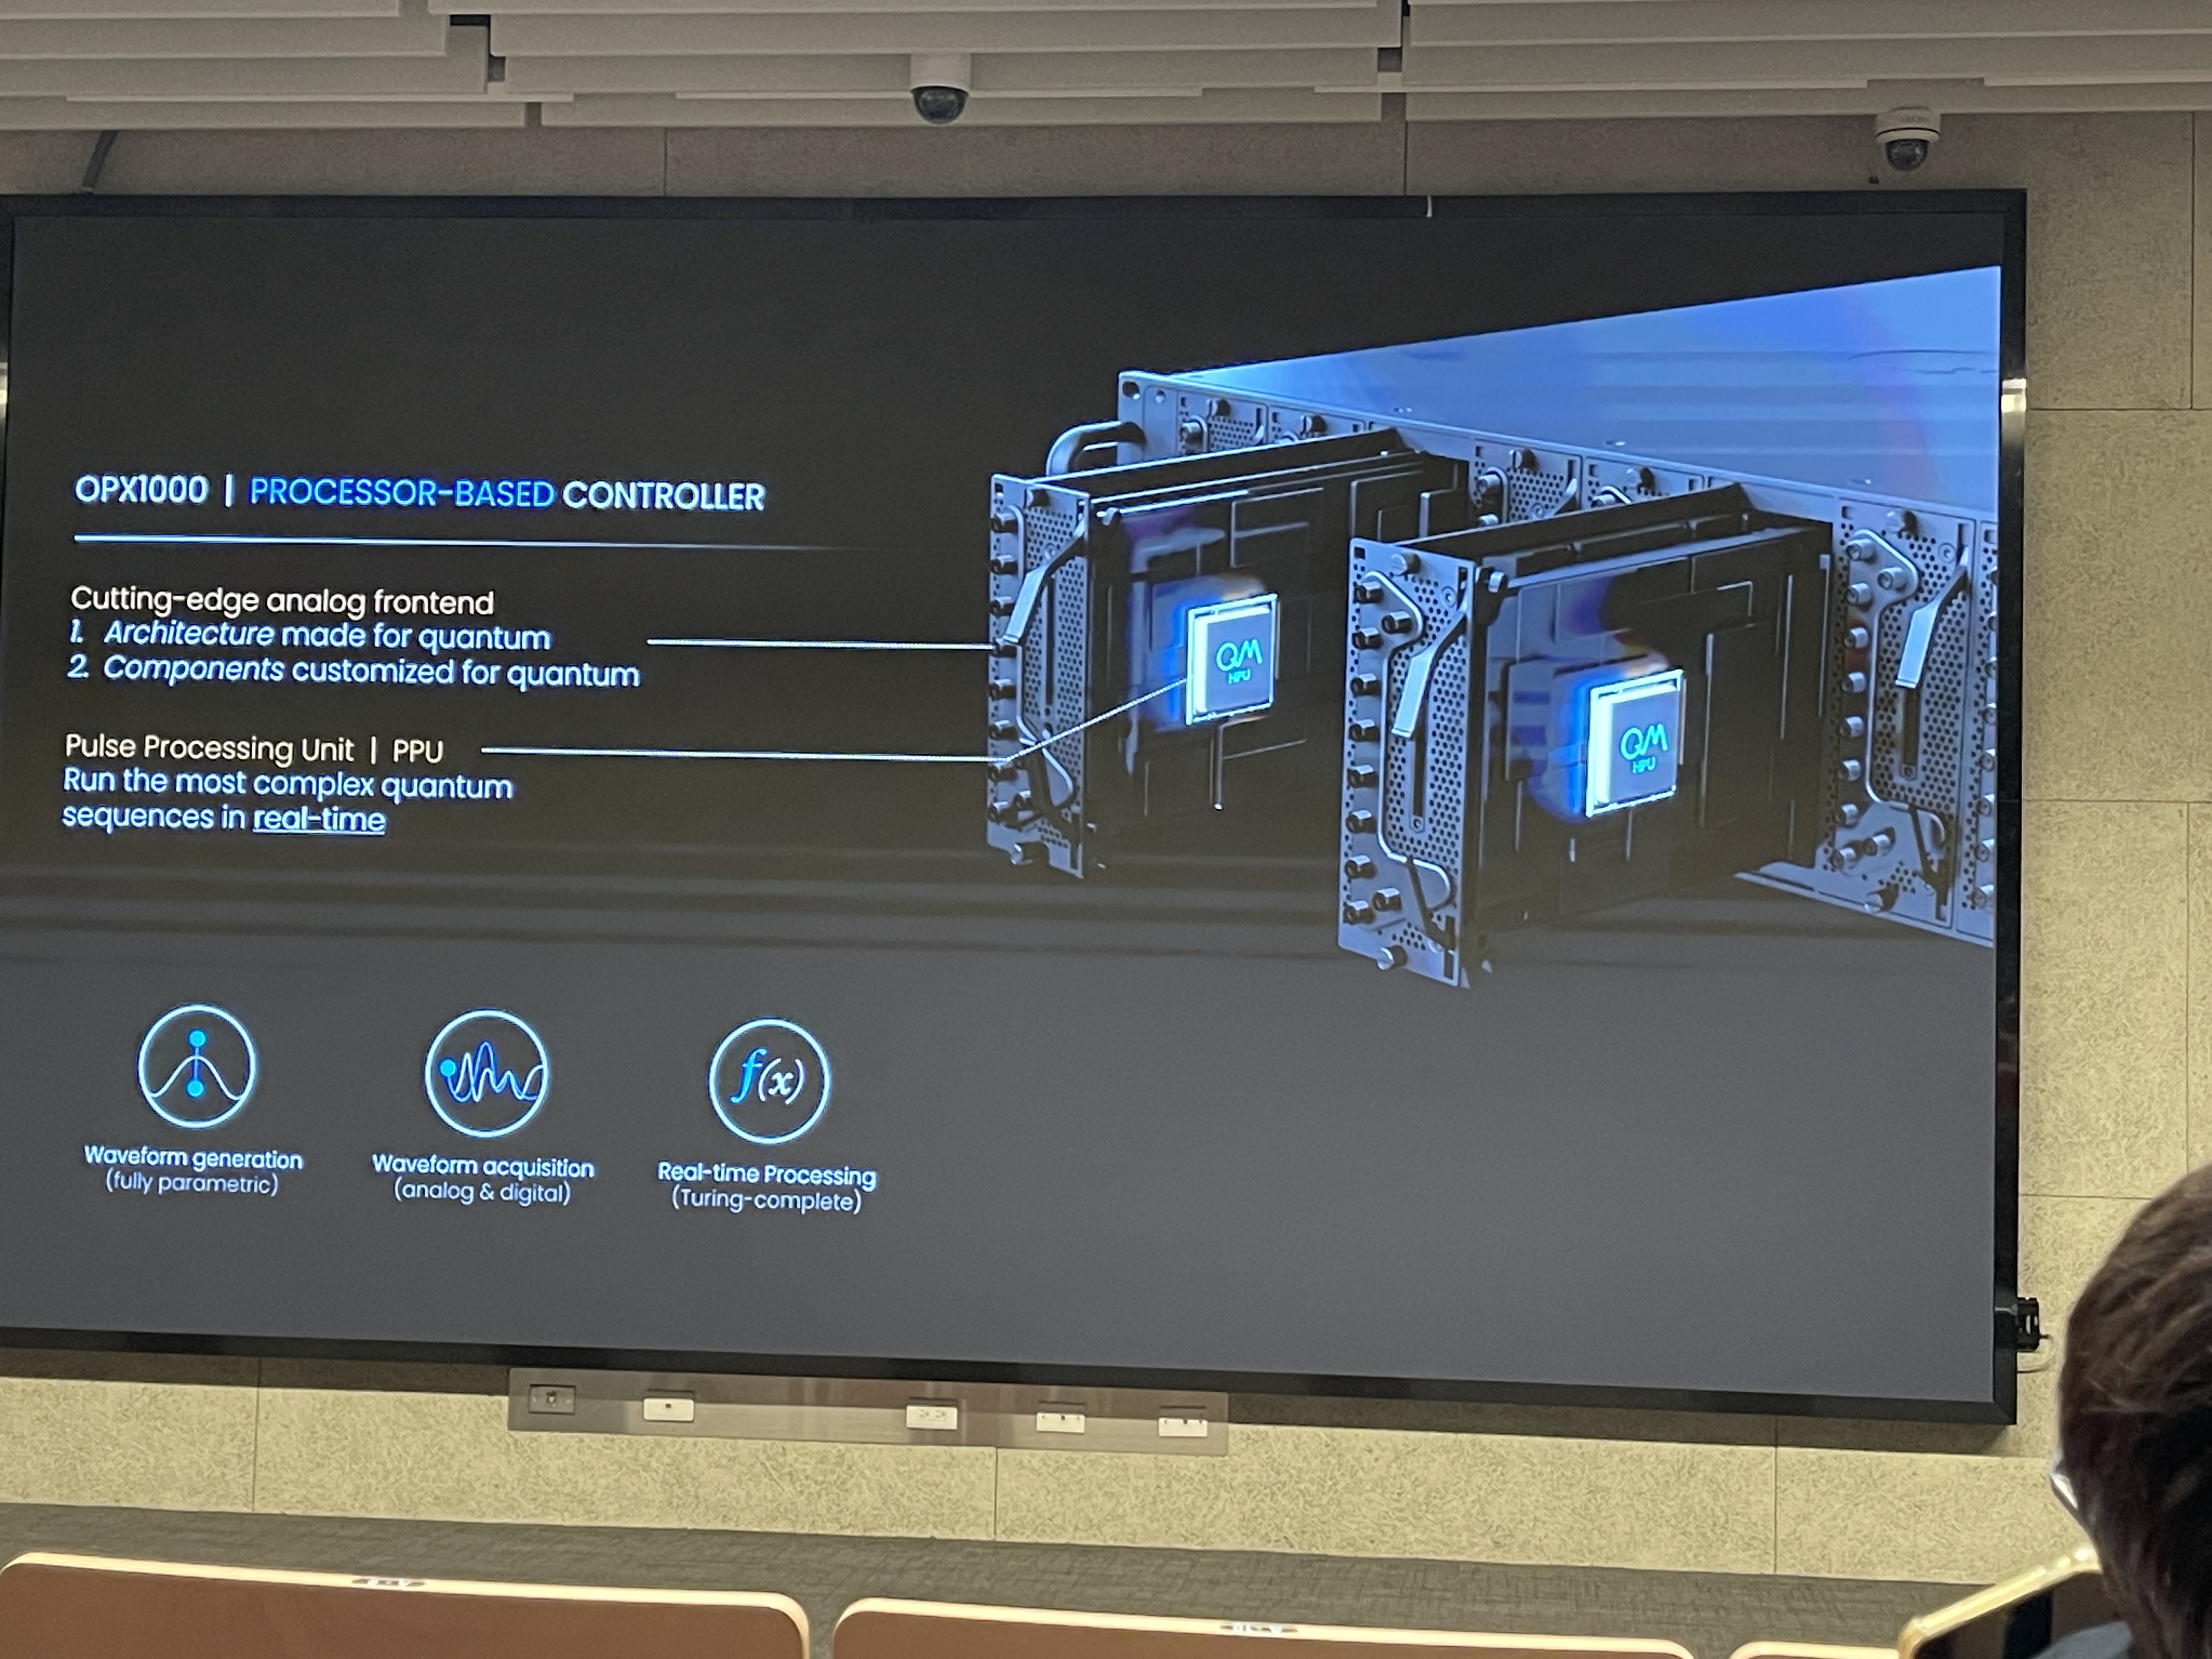
▲ OPX1000 的核心是 Pulse Processing Unit(PPU,脈衝處理單元)。圖中把功能分成波形產生、波形擷取與即時運算:控制器除了送出事先定義的脈衝,也能在執行期間改變參數、處理讀出結果,並依結果決定後續動作。以主動重置為例,讀出結果若顯示量子位元仍在激發態,就接著施加翻轉脈衝;這段決策若每次都回到一般電腦處理,通訊與作業系統延遲會妨礙快速回授。Ref: Quantum Machines:Pulse Processing Unit
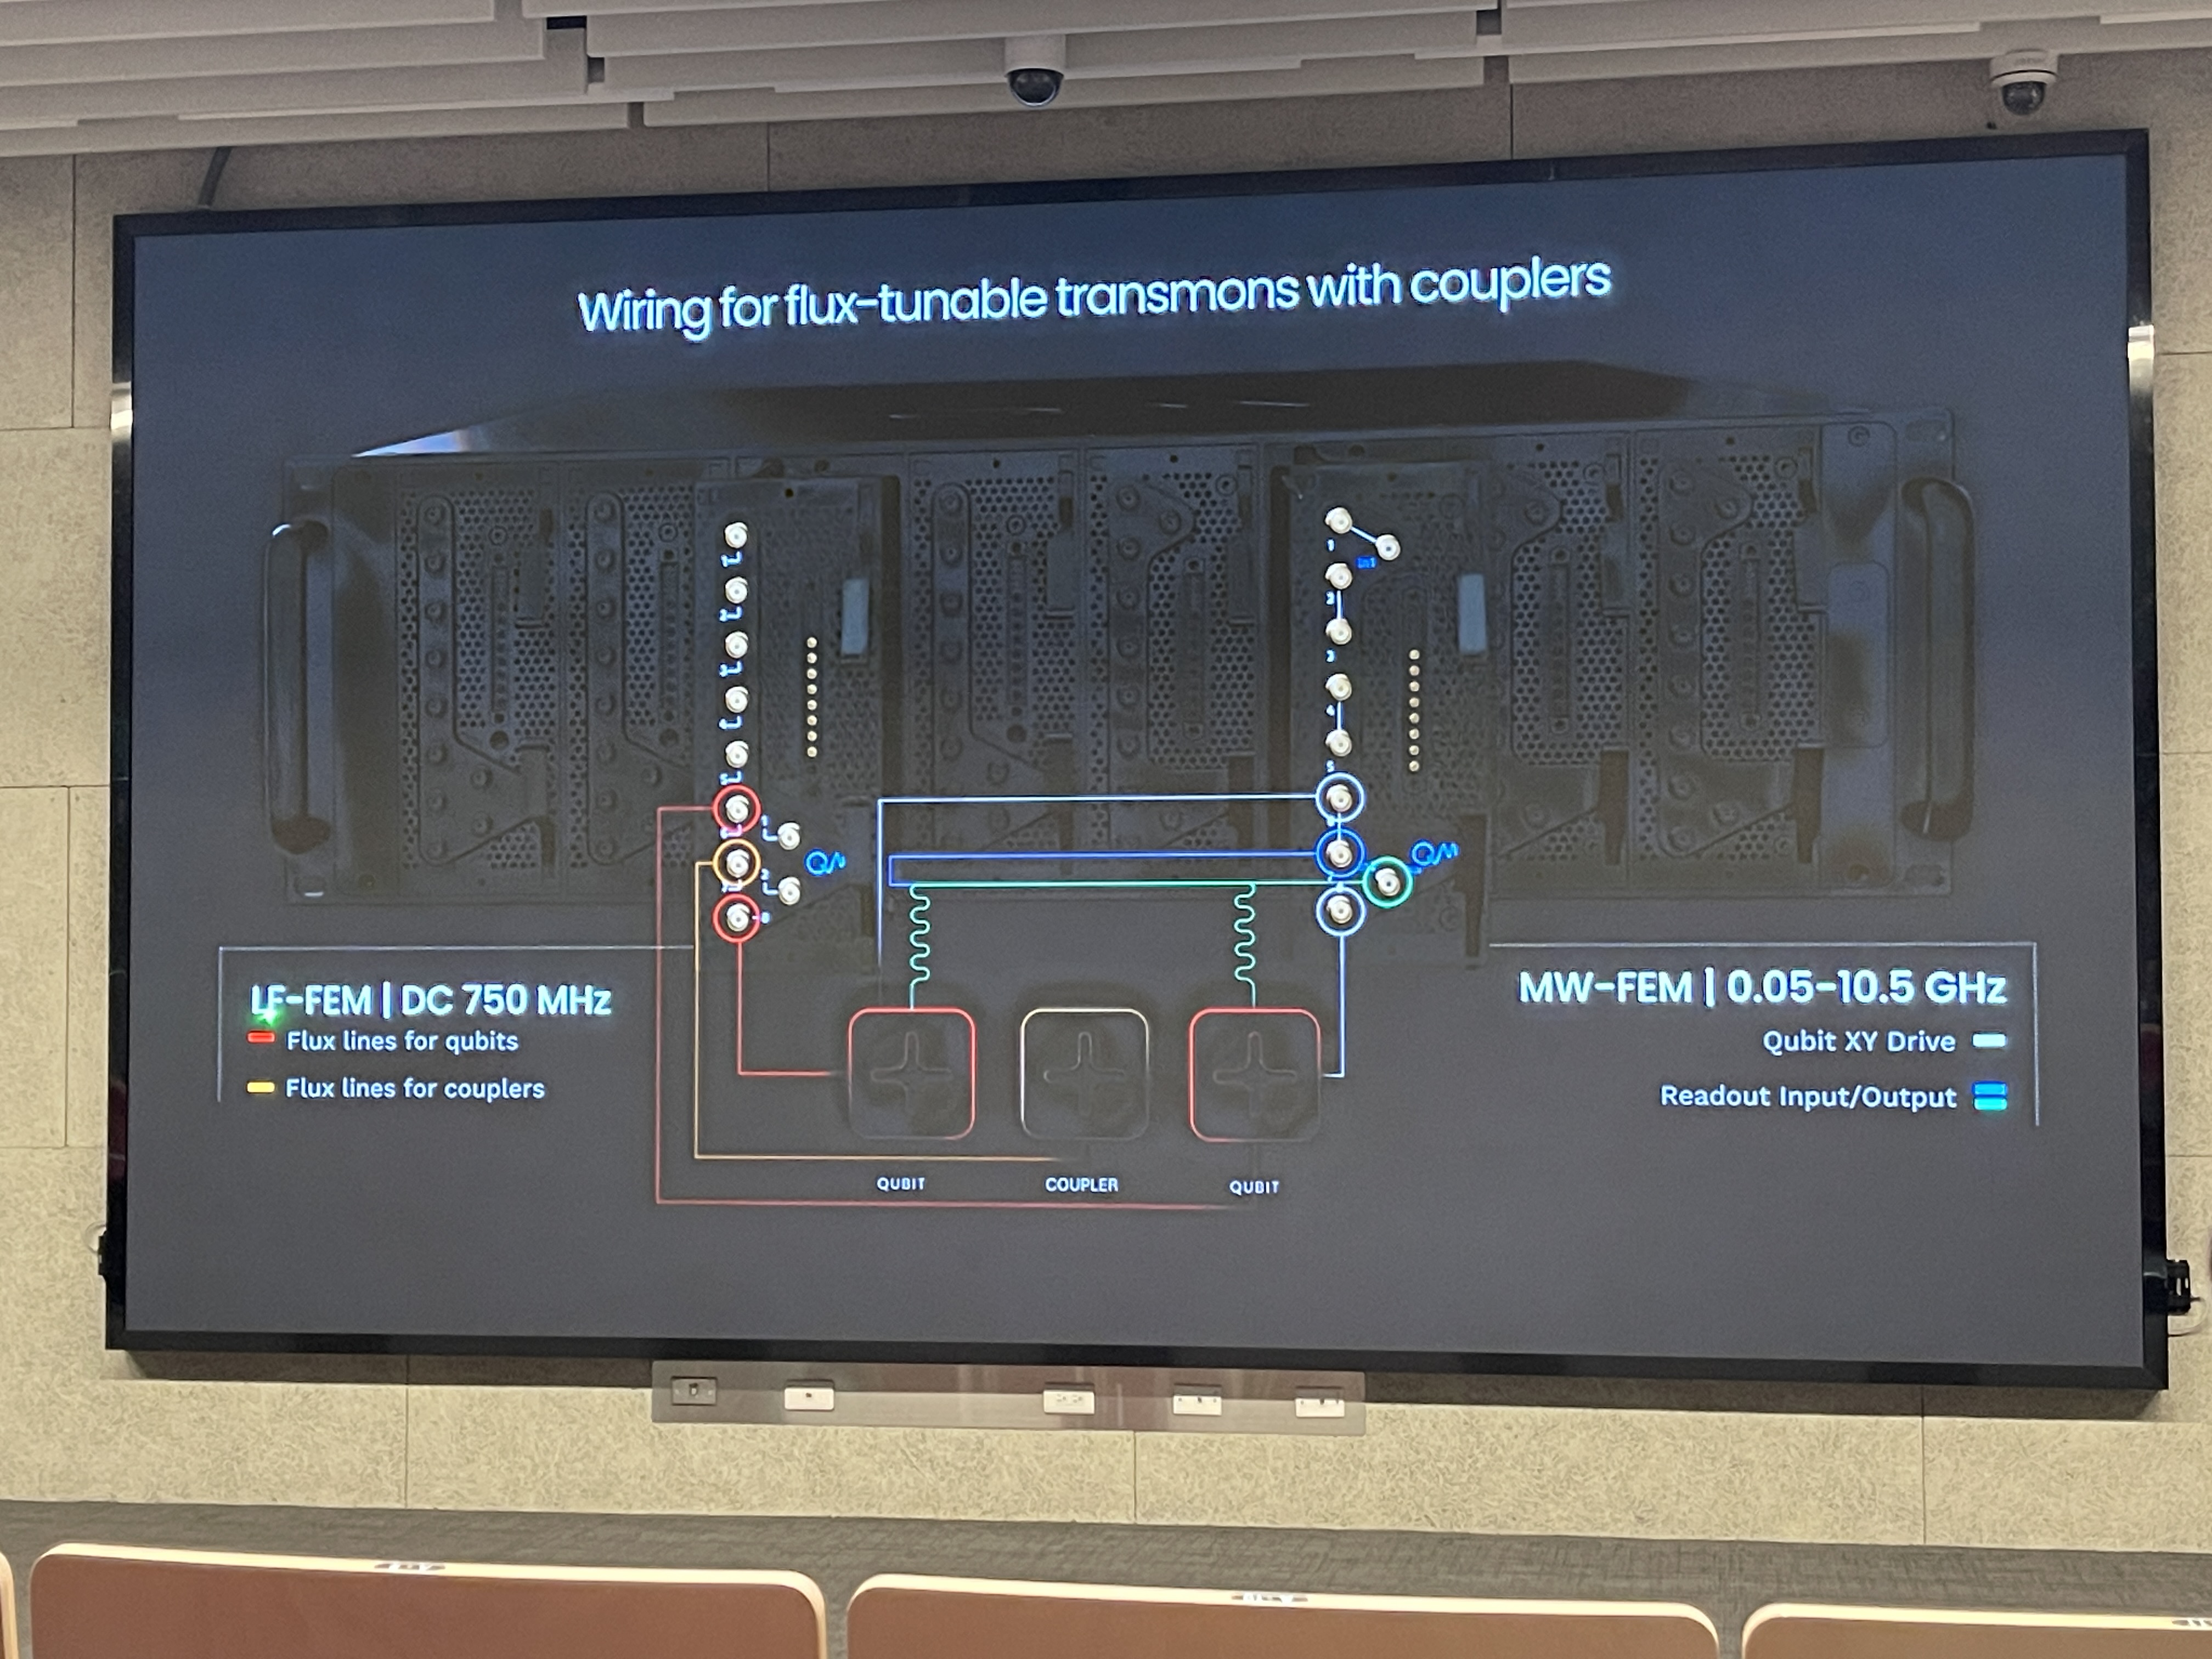
▲ 這張配線圖很適合對照超導量子晶片的控制需求。LF-FEM 負責較低頻率的電壓波形,可送到量子位元與耦合器的 Flux line;MW-FEM 則負責 XY 微波驅動,以及讀出訊號的發送與接收。Flux line 主要改變量子位元或耦合器的工作點,XY drive 則控制量子態的旋轉。兩者必須在同一個時間基準下協調,才能形成可重複的雙量子位元閘。照片上的頻率範圍是此次投影片所列規格,不能把所有通道都當成同一種輸入輸出。
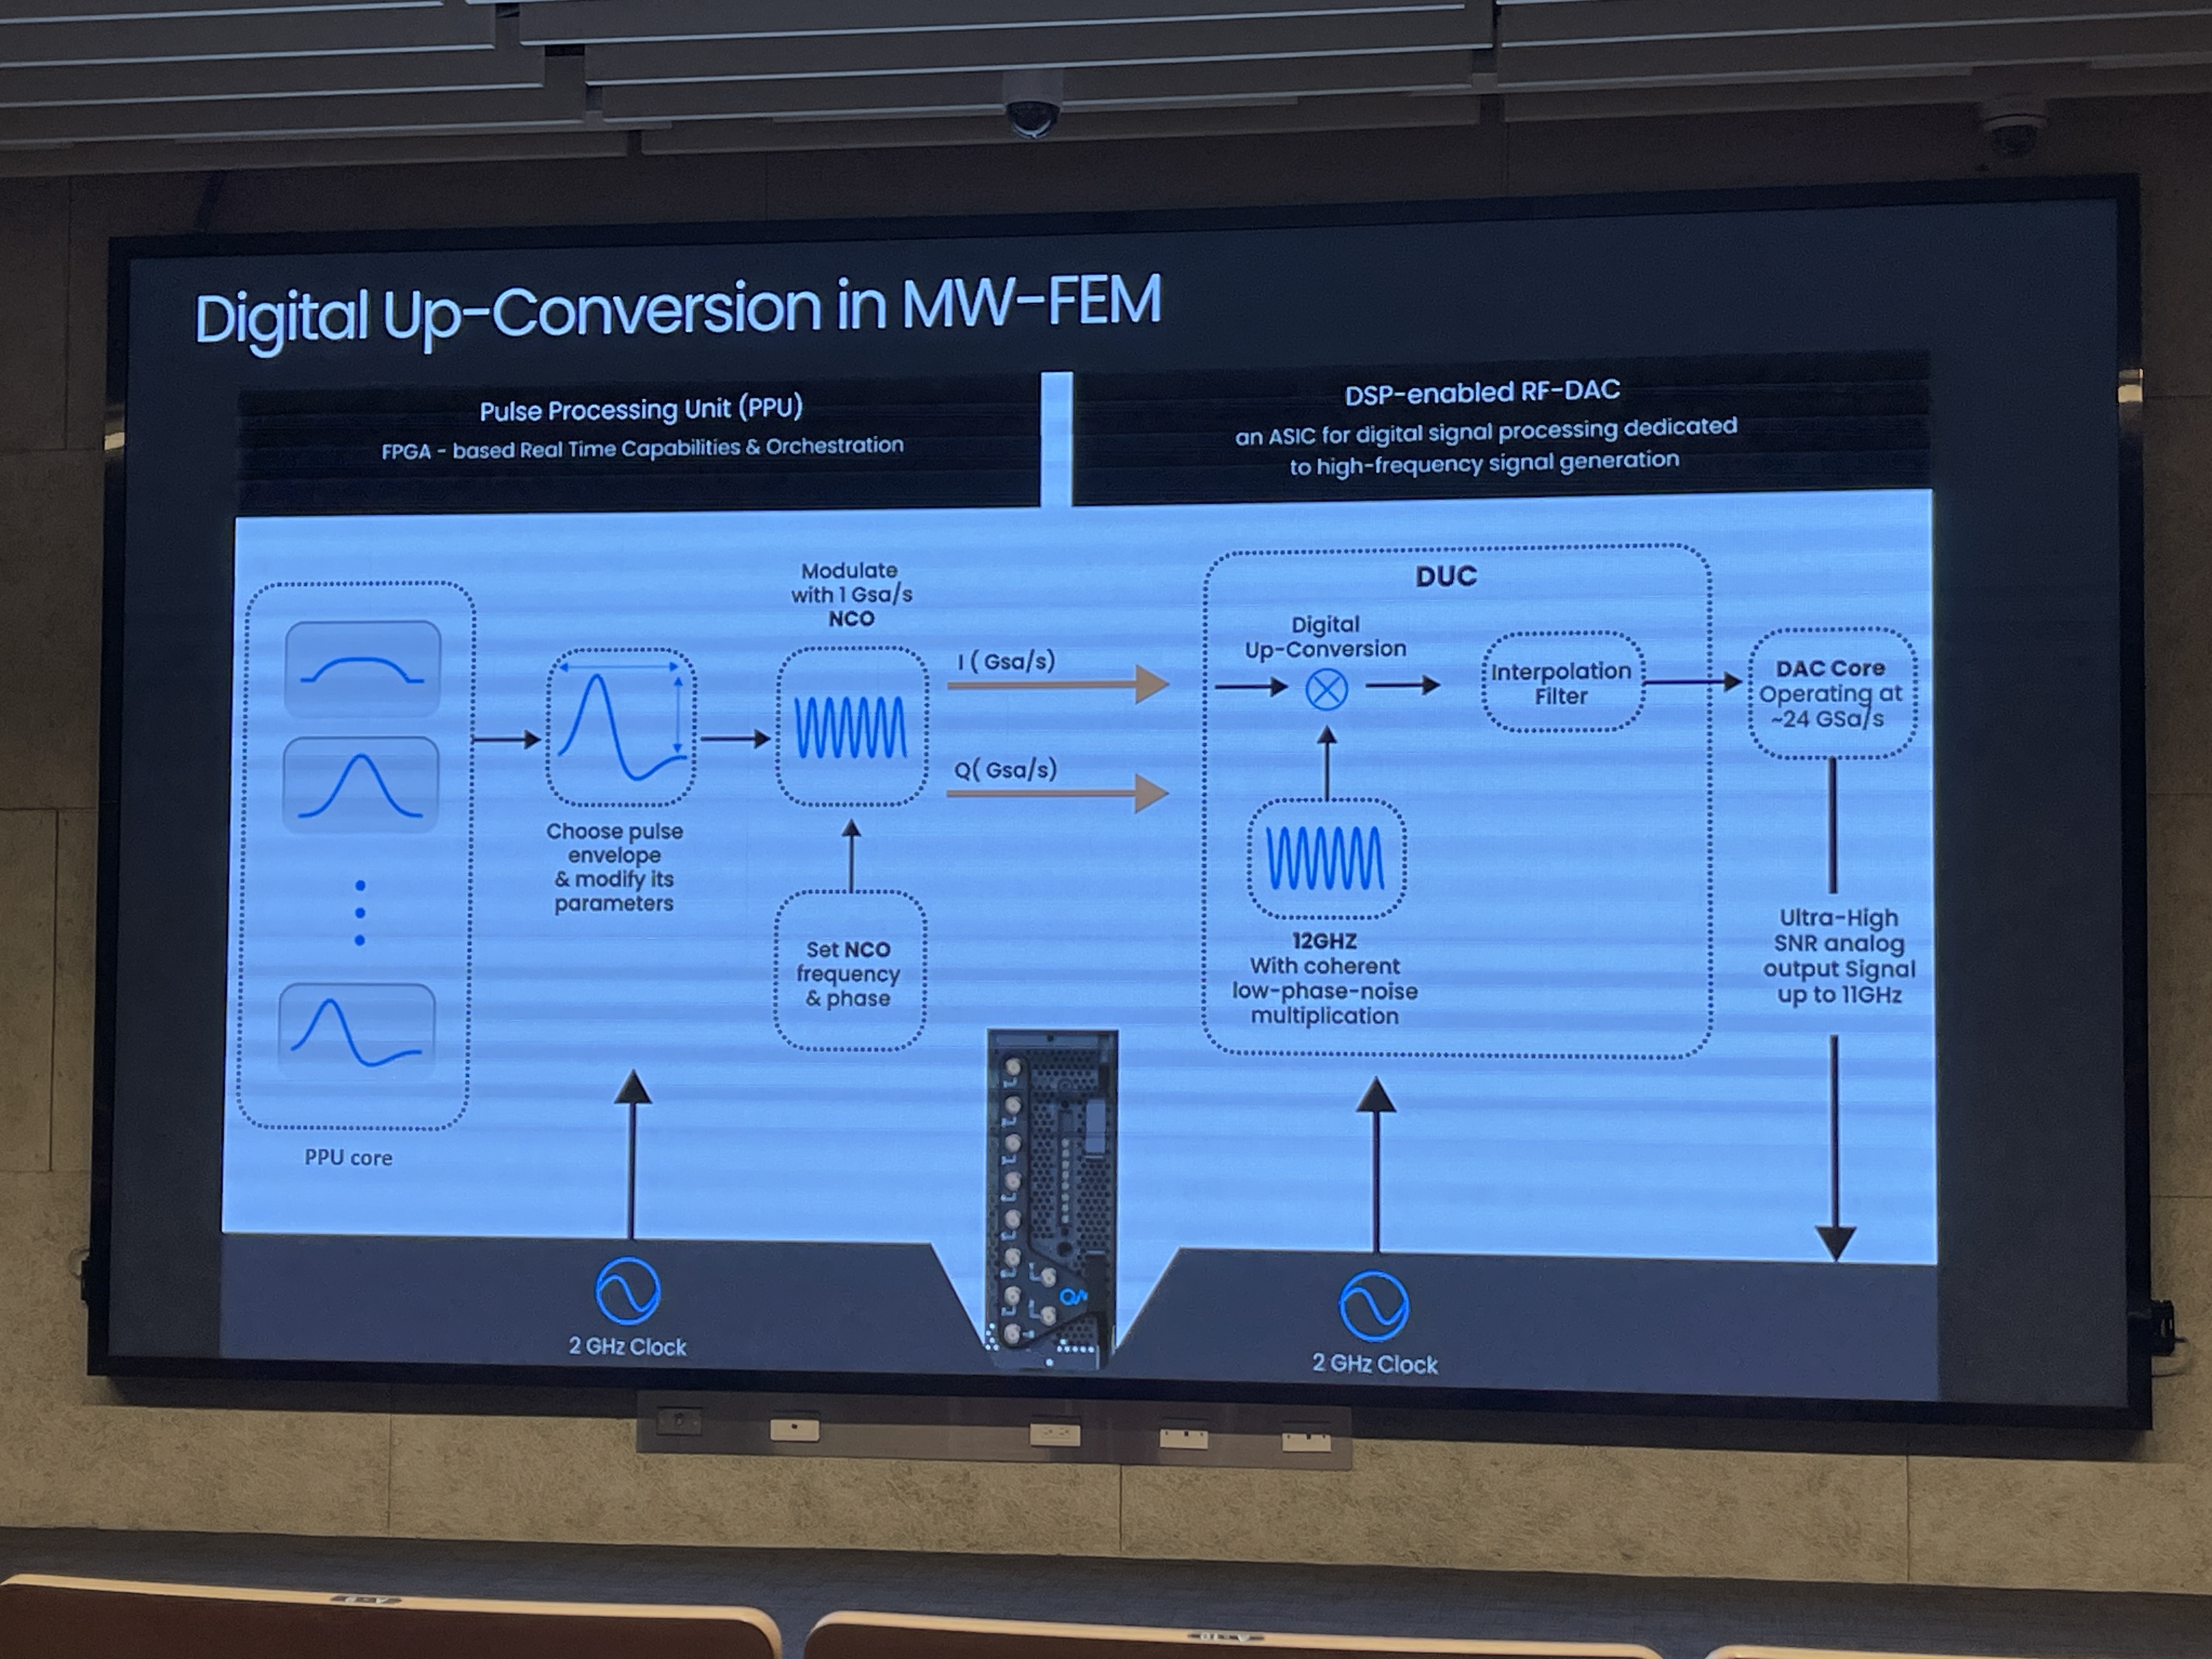
▲ MW-FEM 的訊號路徑由左往右閱讀:先選脈衝包絡、修改振幅等參數,再由數位控制振盪器(NCO)設定頻率與相位,透過數位上轉換(DUC)與插值濾波,最後由 RF-DAC 輸出微波。投影片左側的 1 GSa/s 是 I、Q 資料傳送的取樣率,右側 DAC 的內部高速運作則是另一個層次,兩個數字不能直接混為一談。把更多混頻工作移到數位域,可以減少外接類比 IQ 混頻鏈的調整負擔,但線纜延遲、衰減、失真與晶片參數仍然需要校正。Ref: 官方文件:OPX1000 FEMs(補充硬體原理)
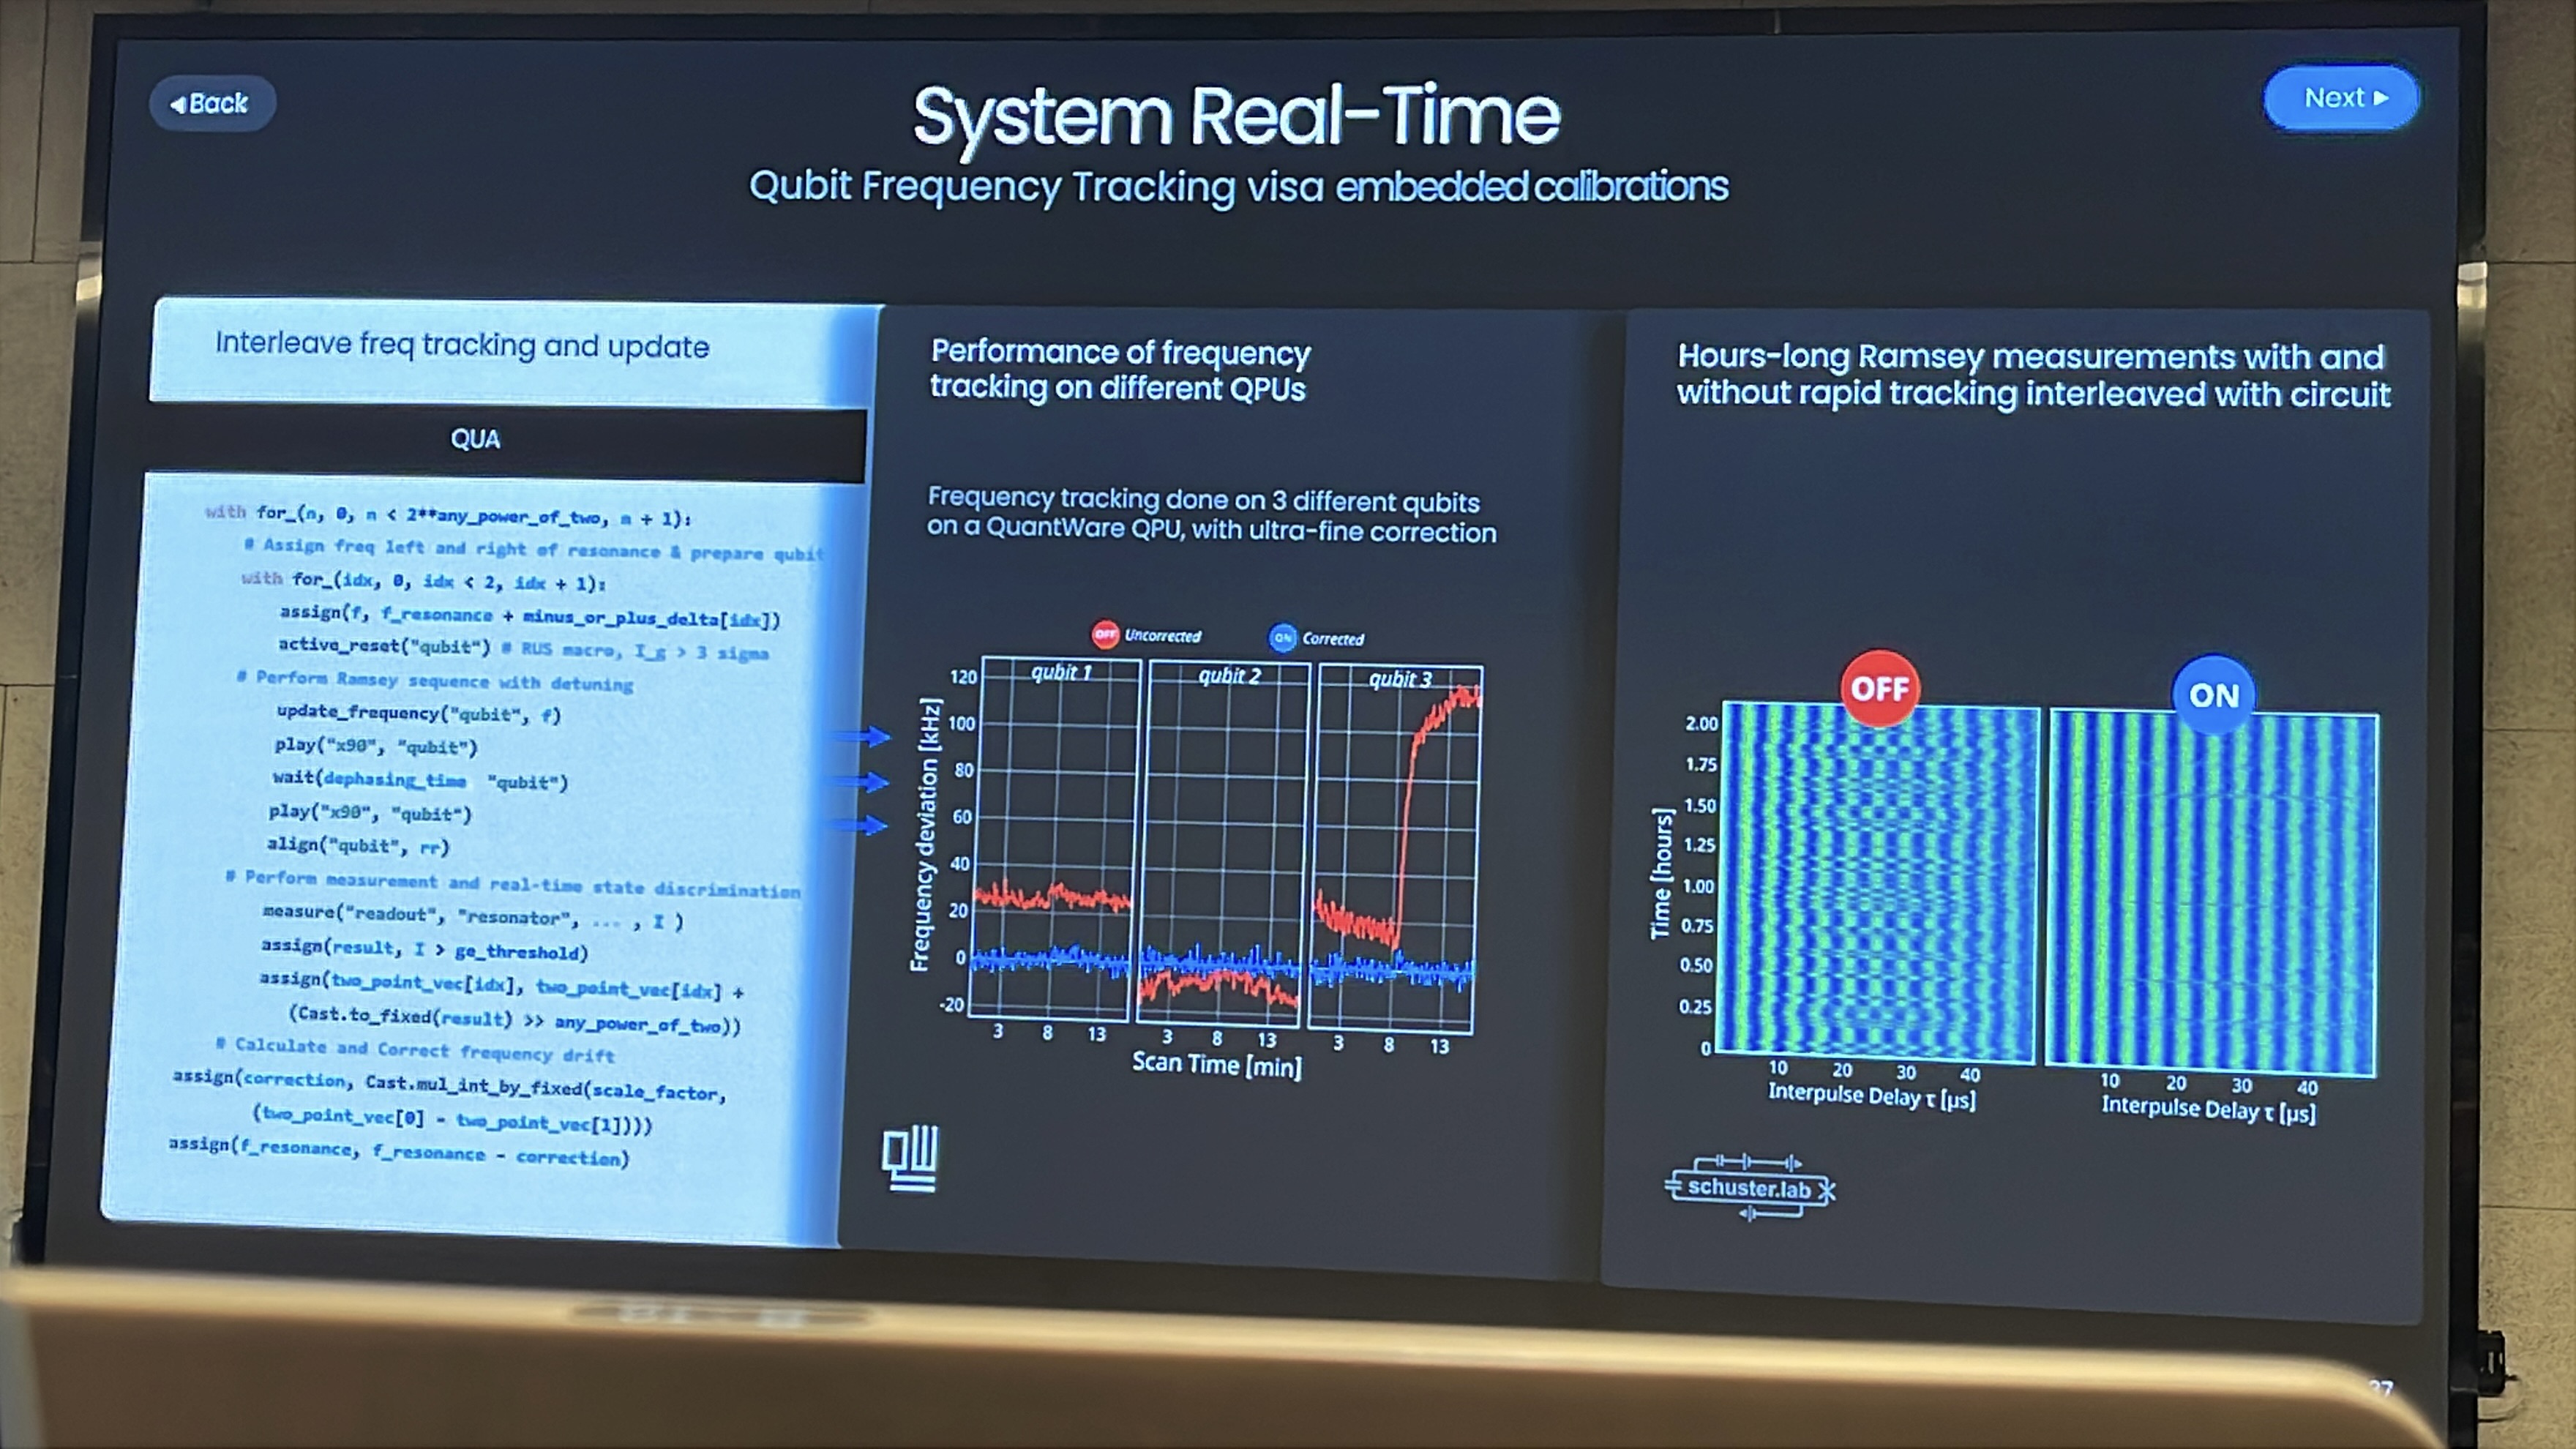
▲ 即時能力還可以用於追蹤頻率漂移。左側程式在實驗之間插入 Ramsey 型量測,估計偏離共振的程度,再更新驅動頻率;中間比較三顆量子位元有無補償的偏移,右側則比較長時間重複量測的條紋。條紋能持續保持穩定,表示頻率追蹤有助於維持相位一致性。這裡展示的是講者提供的示範資料;它說明嵌入式校正的用途,不能直接讀成當天中研院晶片或所有 OPX 系統都能達到相同表現。
Session 2:Intro to QUAlibrate——從一段程式到一整套校正
硬體能精準執行脈衝,還需要讓研究者清楚描述實驗。QM 的軟體可以分成三個相互連接的層次:QUA 描述脈衝與即時控制、QUAM 描述量子系統與參數、QUAlibrate 管理校正的執行與結果。名字相似,但各自解決的問題不同。
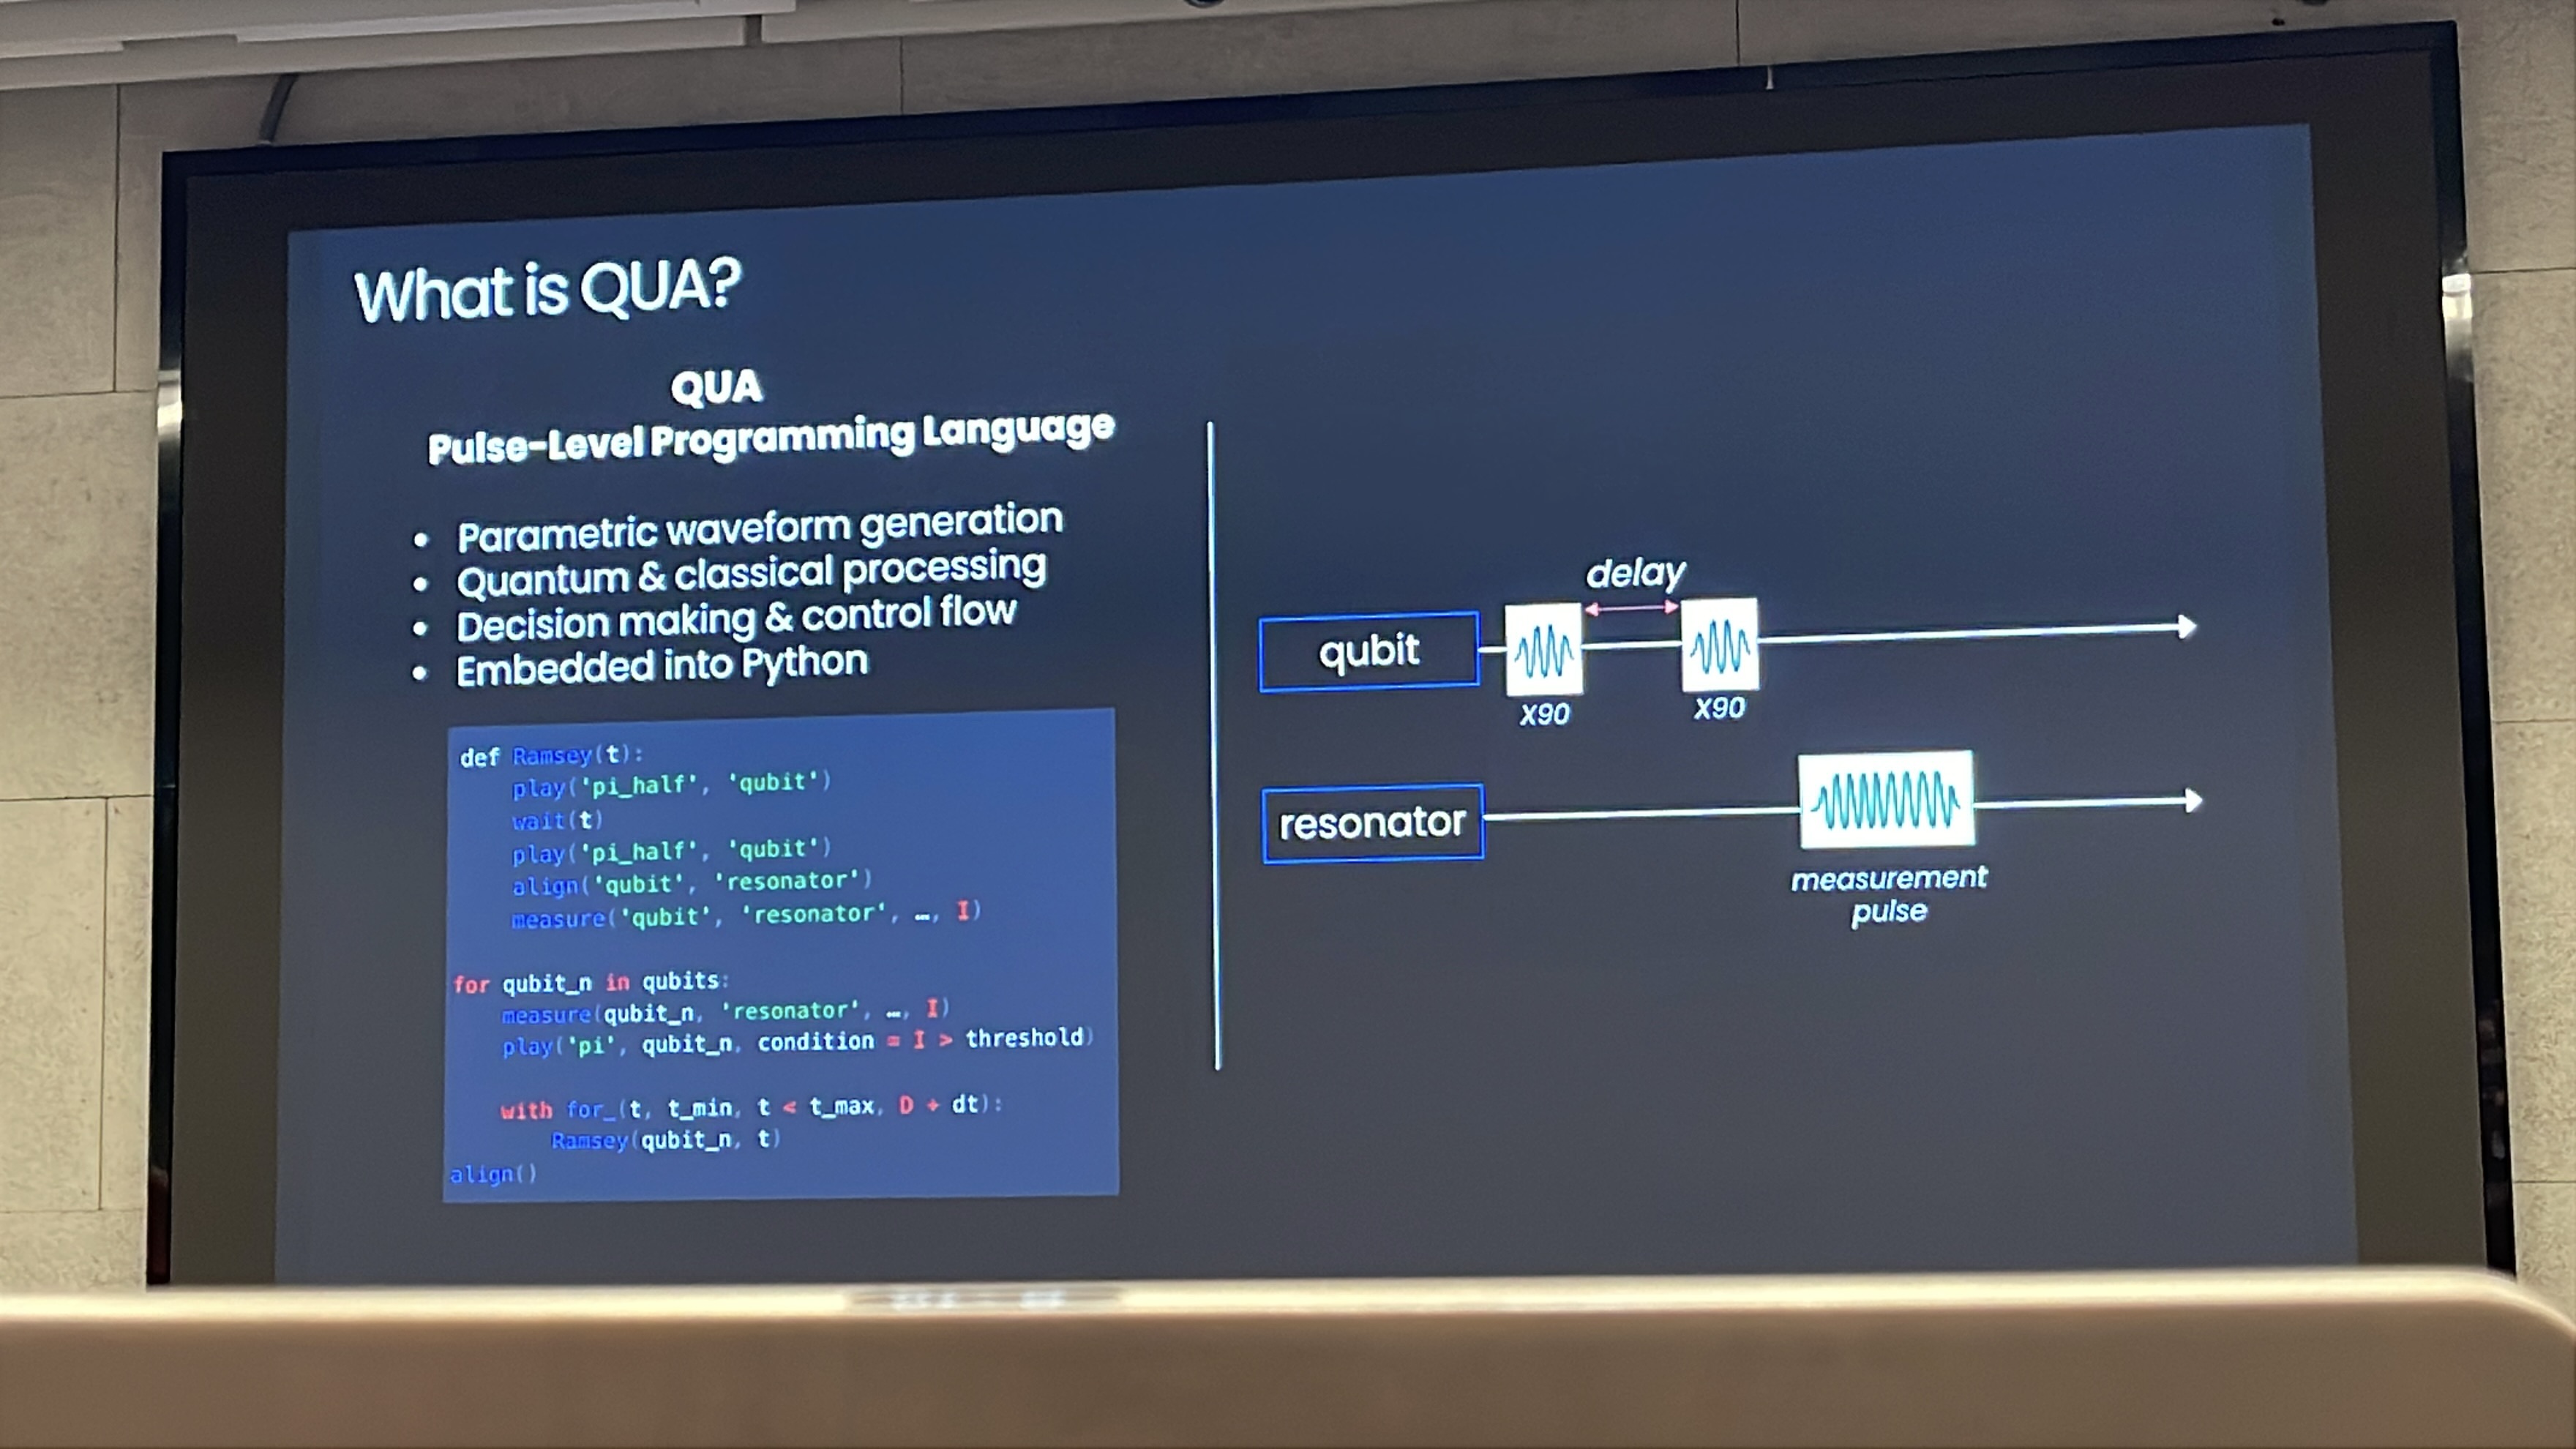
▲ QUA 是嵌入 Python 的脈衝層級語言。圖中的 Ramsey 實驗先打第一個 X90 脈衝,等待一段時間,再打第二個 X90,最後才測量讀出共振器。play 送脈衝,wait 安排等待,align 對齊不同元件的時間線,measure 發出量測脈衝並處理回波。它看起來像 Python,但即時部分會被編譯到控制器執行;若把等待直接寫成主機端的一般程式延遲,就不是同一種時間控制。Ref: QUA 官方範例:實驗程式與控制器執行
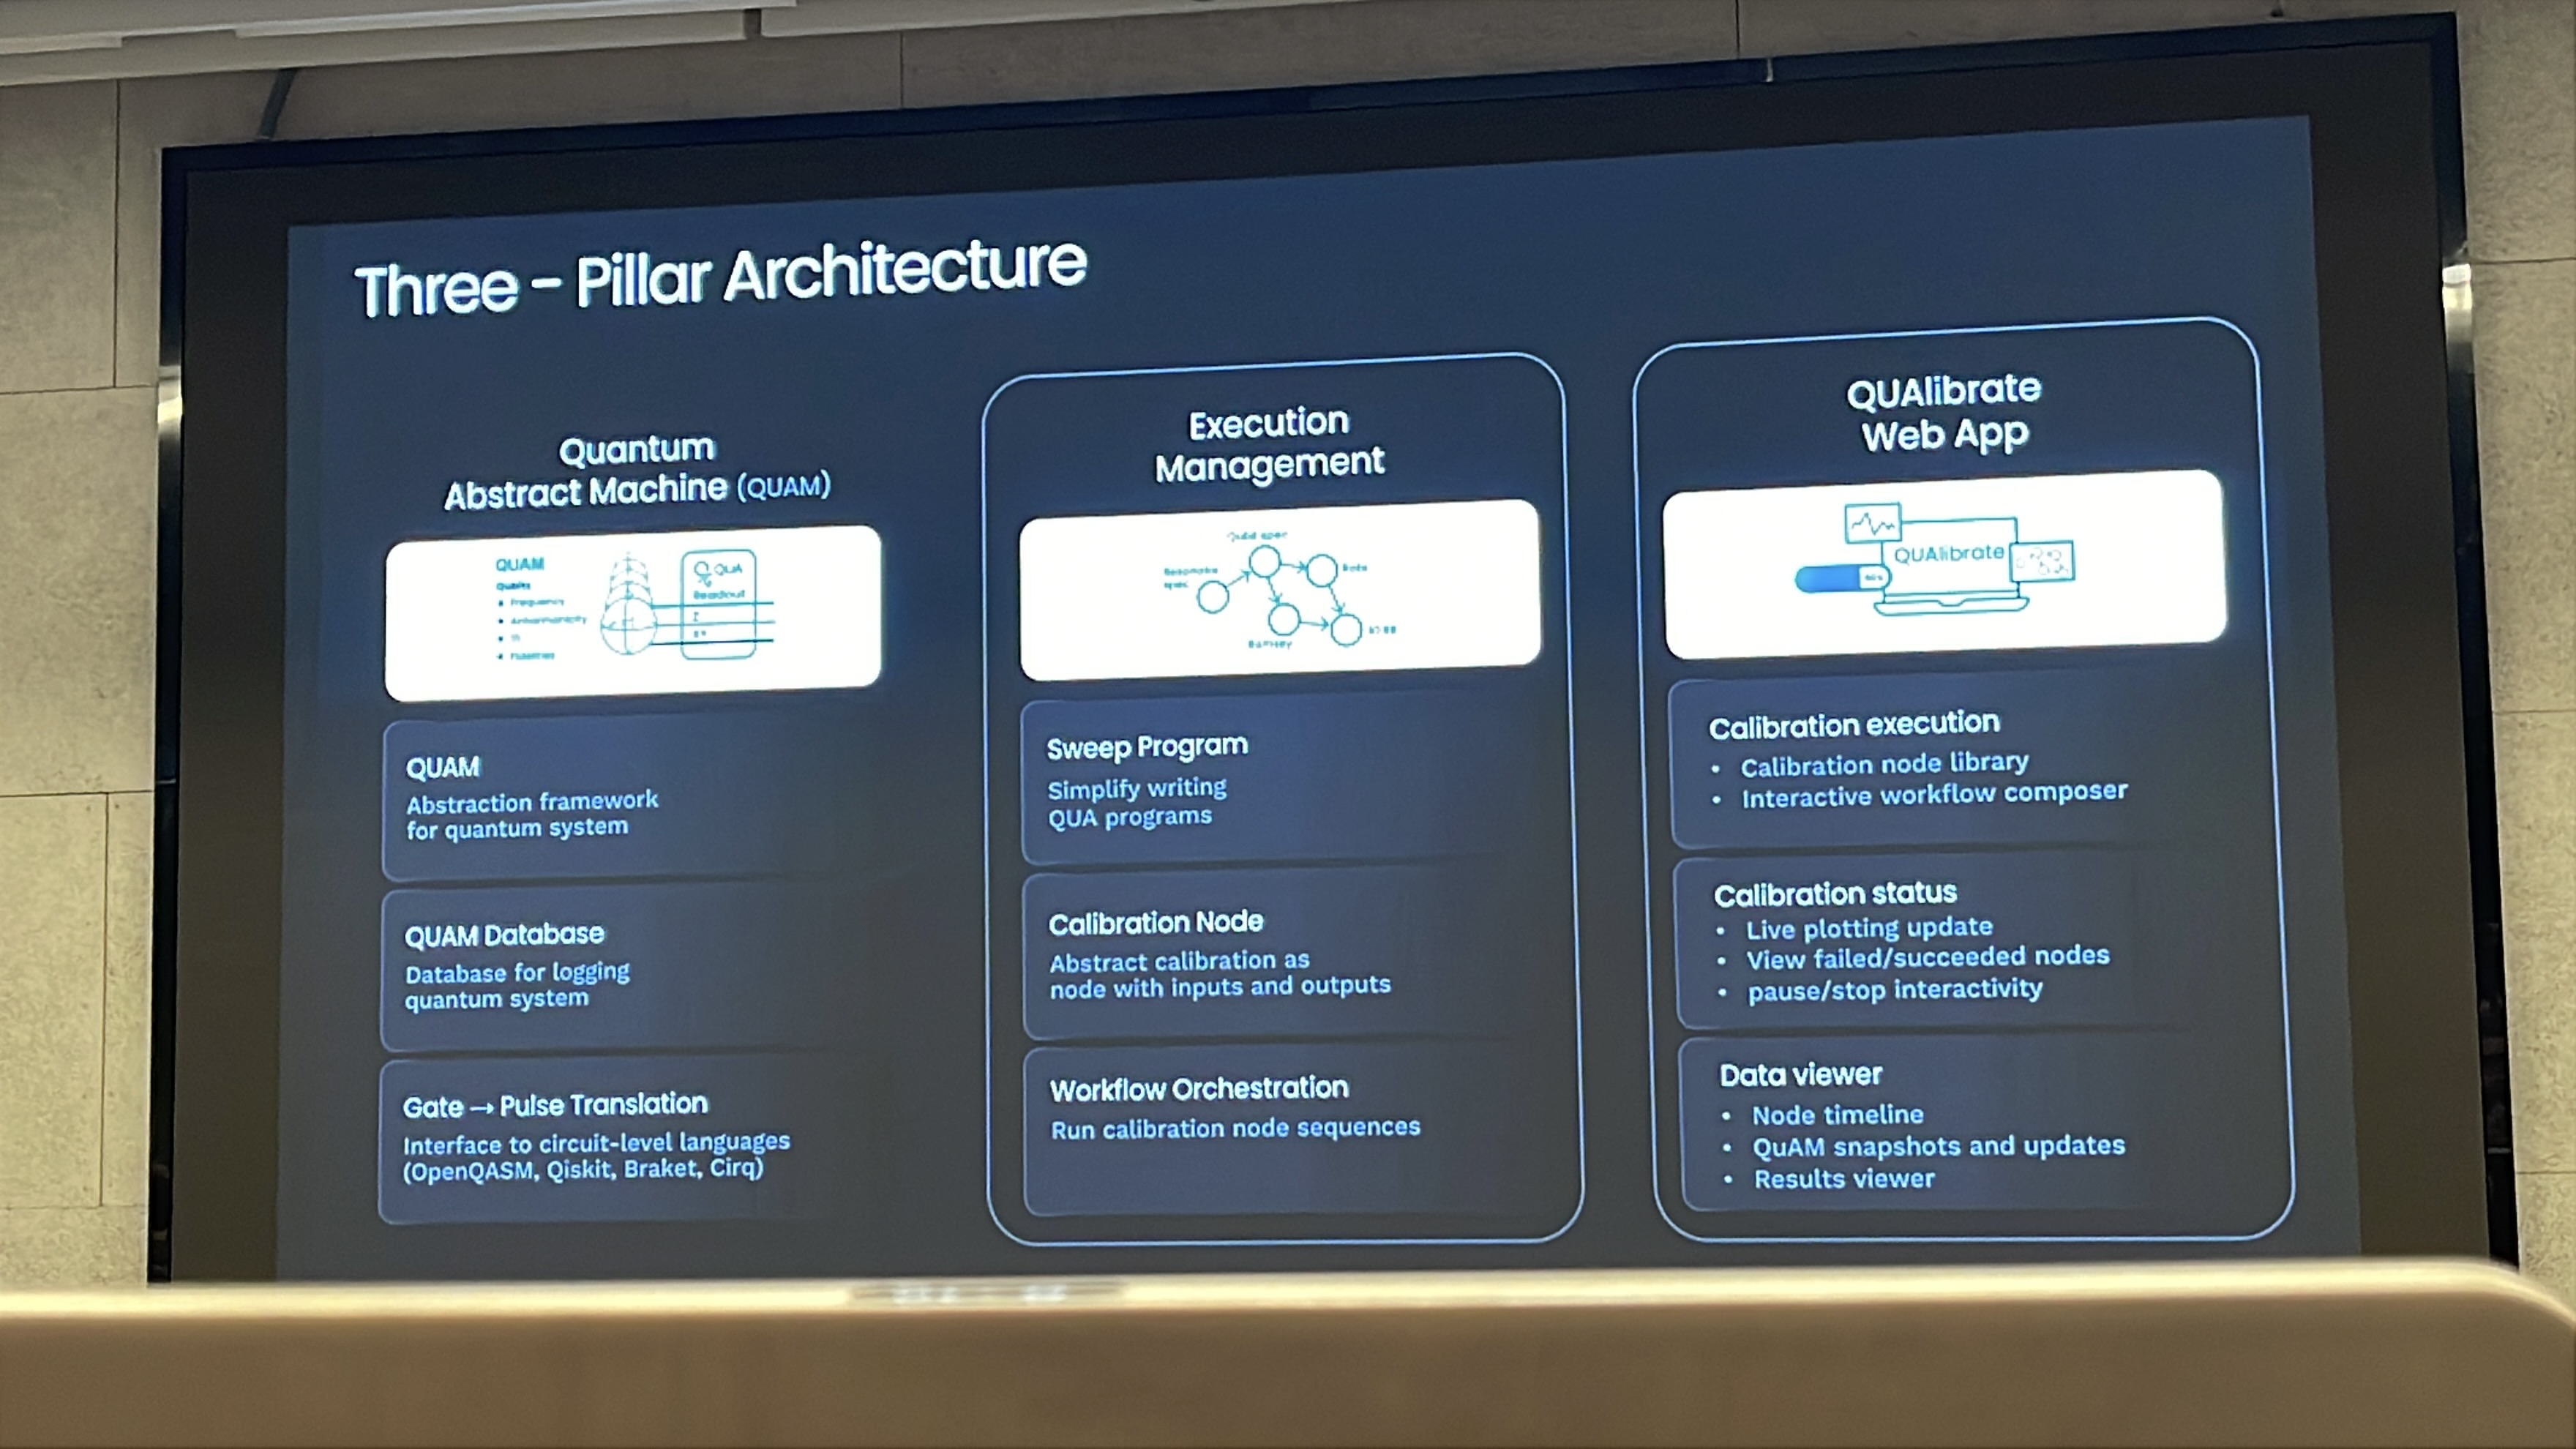
▲ QUAM(Quantum Abstract Machine)是量子系統的軟體模型,可記錄量子位元、共振器、通道與操作參數。假設 q3 的共振頻率重新量到新值,後續實驗應該讀取同一份更新後的系統狀態,而不是散落在不同 notebook 裡的舊數字。中間的執行管理把量測整理成有輸入、有輸出的校正節點,右側介面則呈現執行狀態、圖表與參數紀錄。這種分工讓脈衝程式、物理參數與實驗歷史有清楚的連接。Ref: QUAM 官方文件
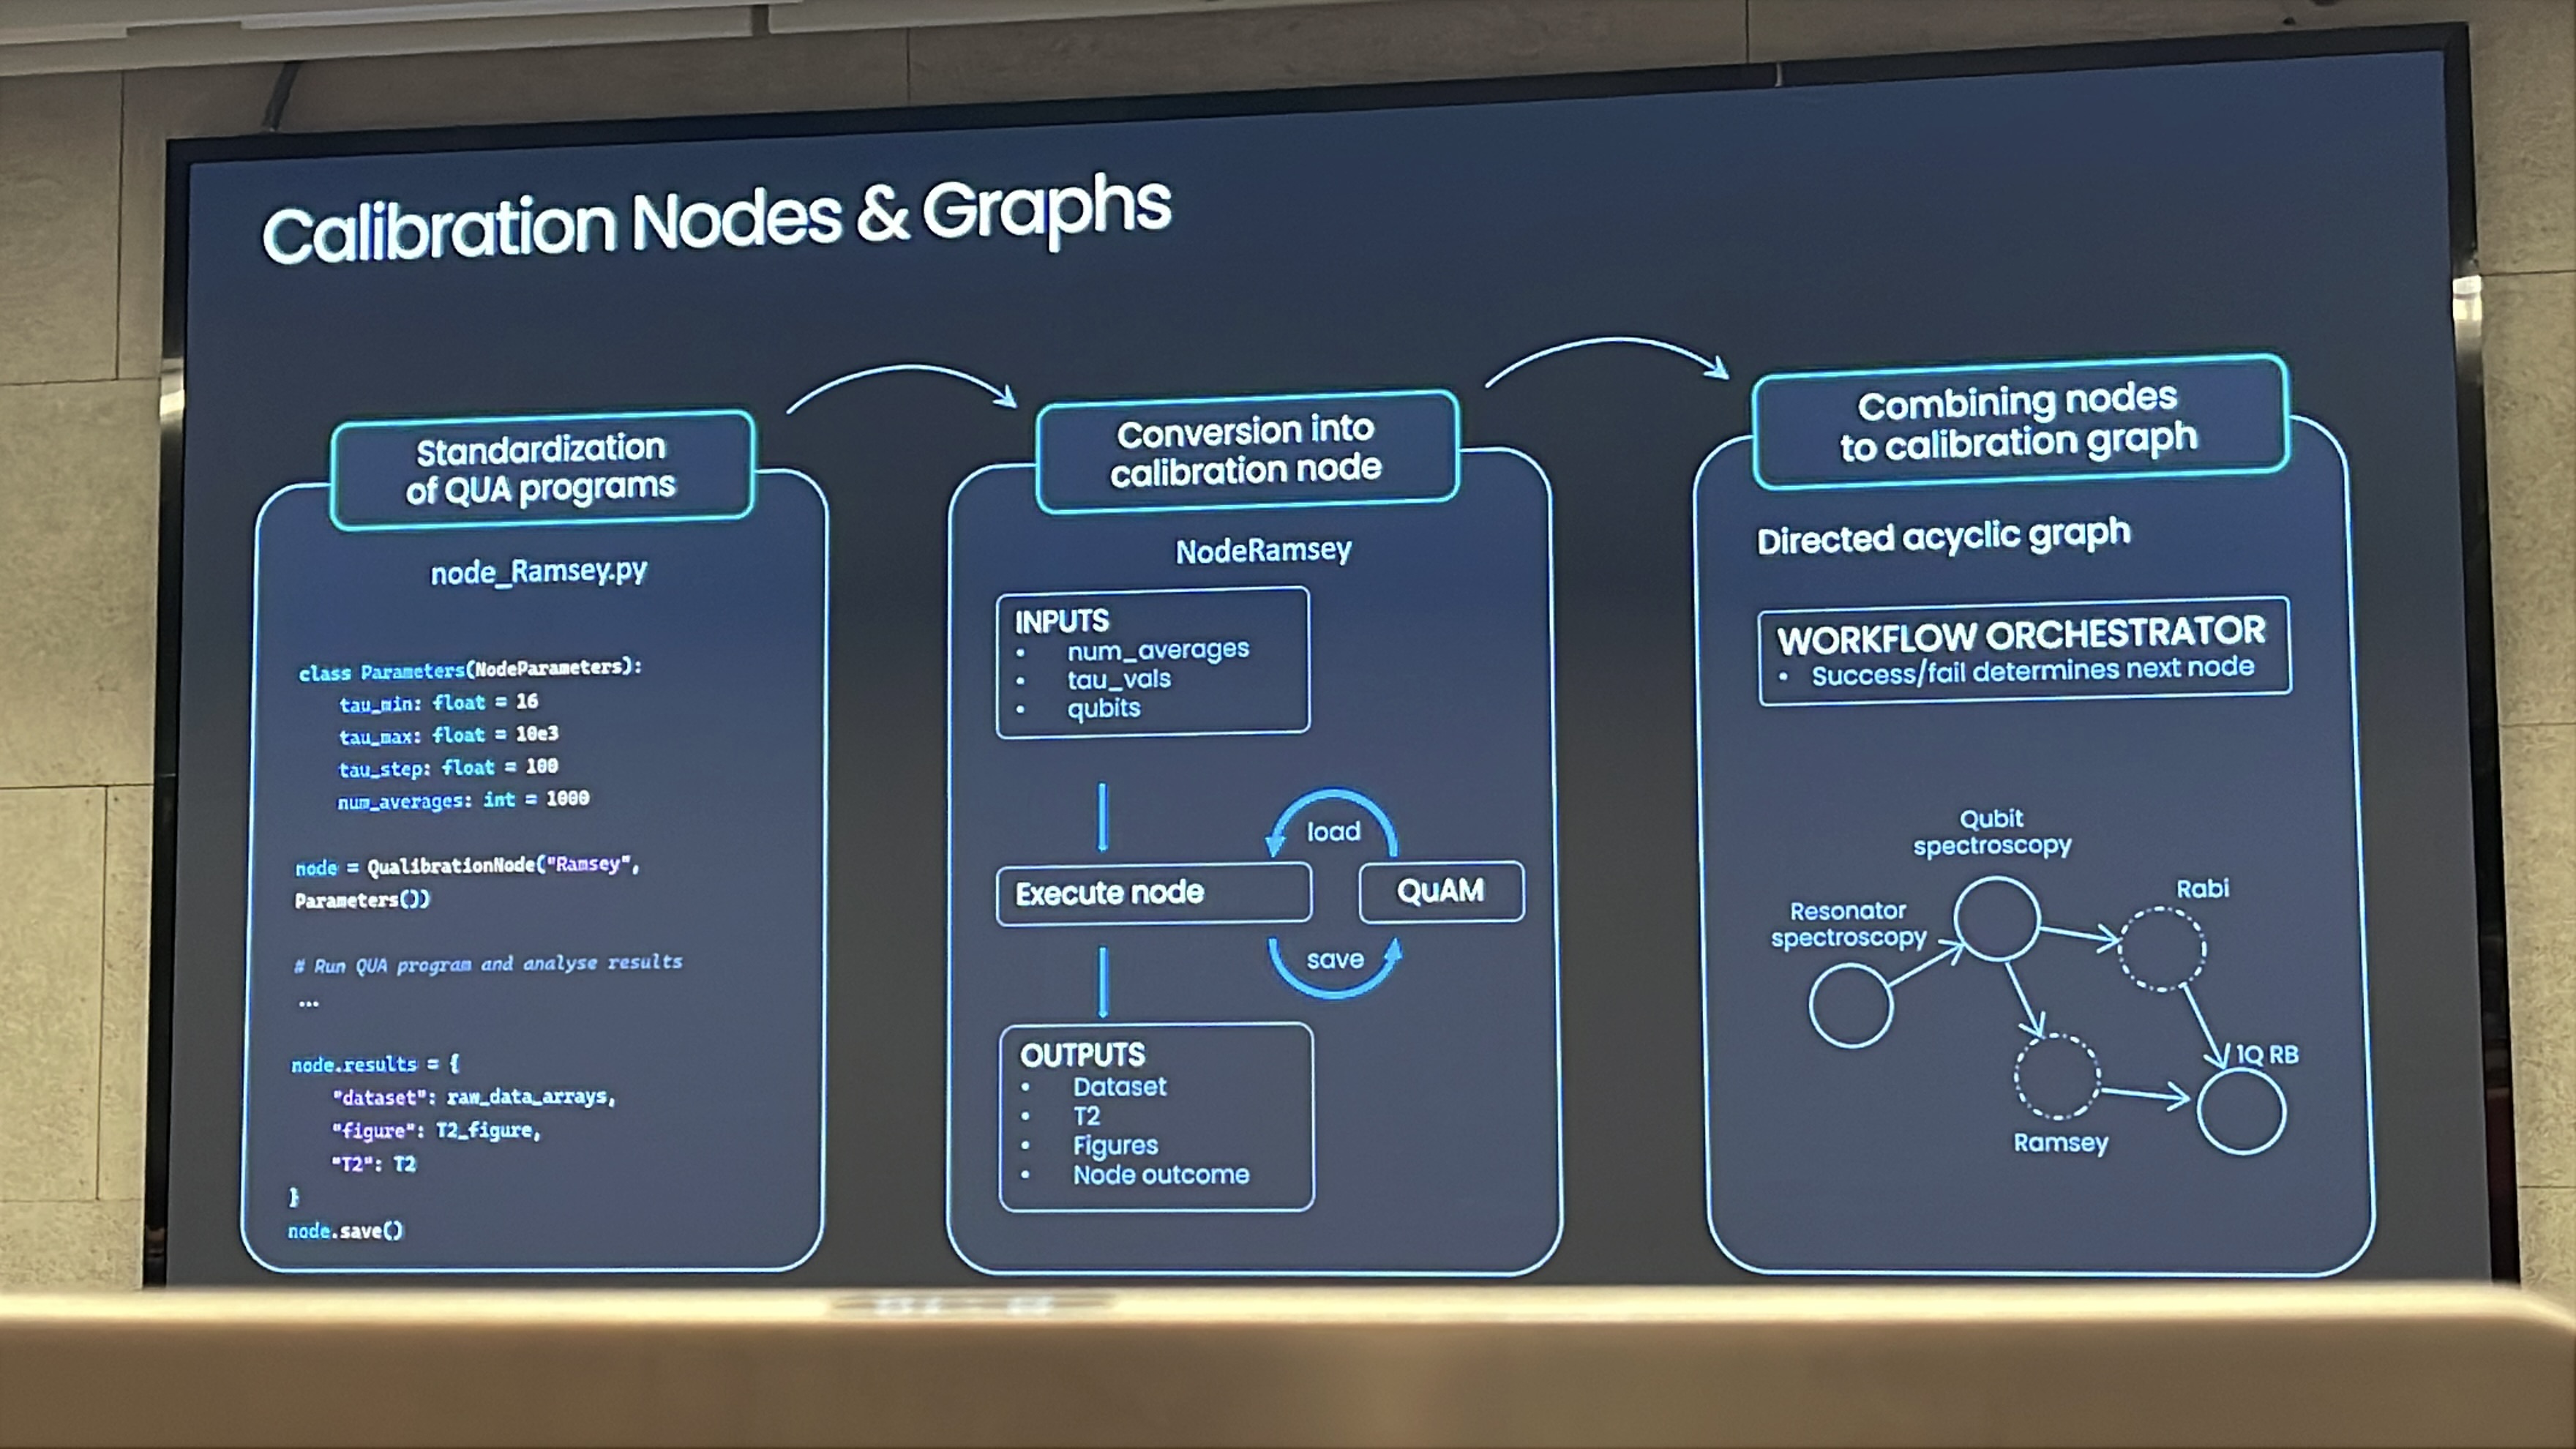
▲ 一個校正節點不只是「按一下執行程式」。以 Ramsey 為例,輸入包含目標量子位元、等待時間與平均次數,執行後要保留資料、擬合圖、估計參數和成功與否。右側的箭頭則表達相依關係:先找到共振器與量子位元頻率,才能可靠地做 Rabi、Ramsey,之後再用 RB 檢查閘品質。若前一步沒有找到可信的頻率,就不應把錯誤參數繼續傳下去。自動化的價值在於把這些判斷寫進流程,而不是讓錯誤更快地重複。Ref: 官方文件:Calibration Nodes
Ref: 官方文件:Calibration Graphs
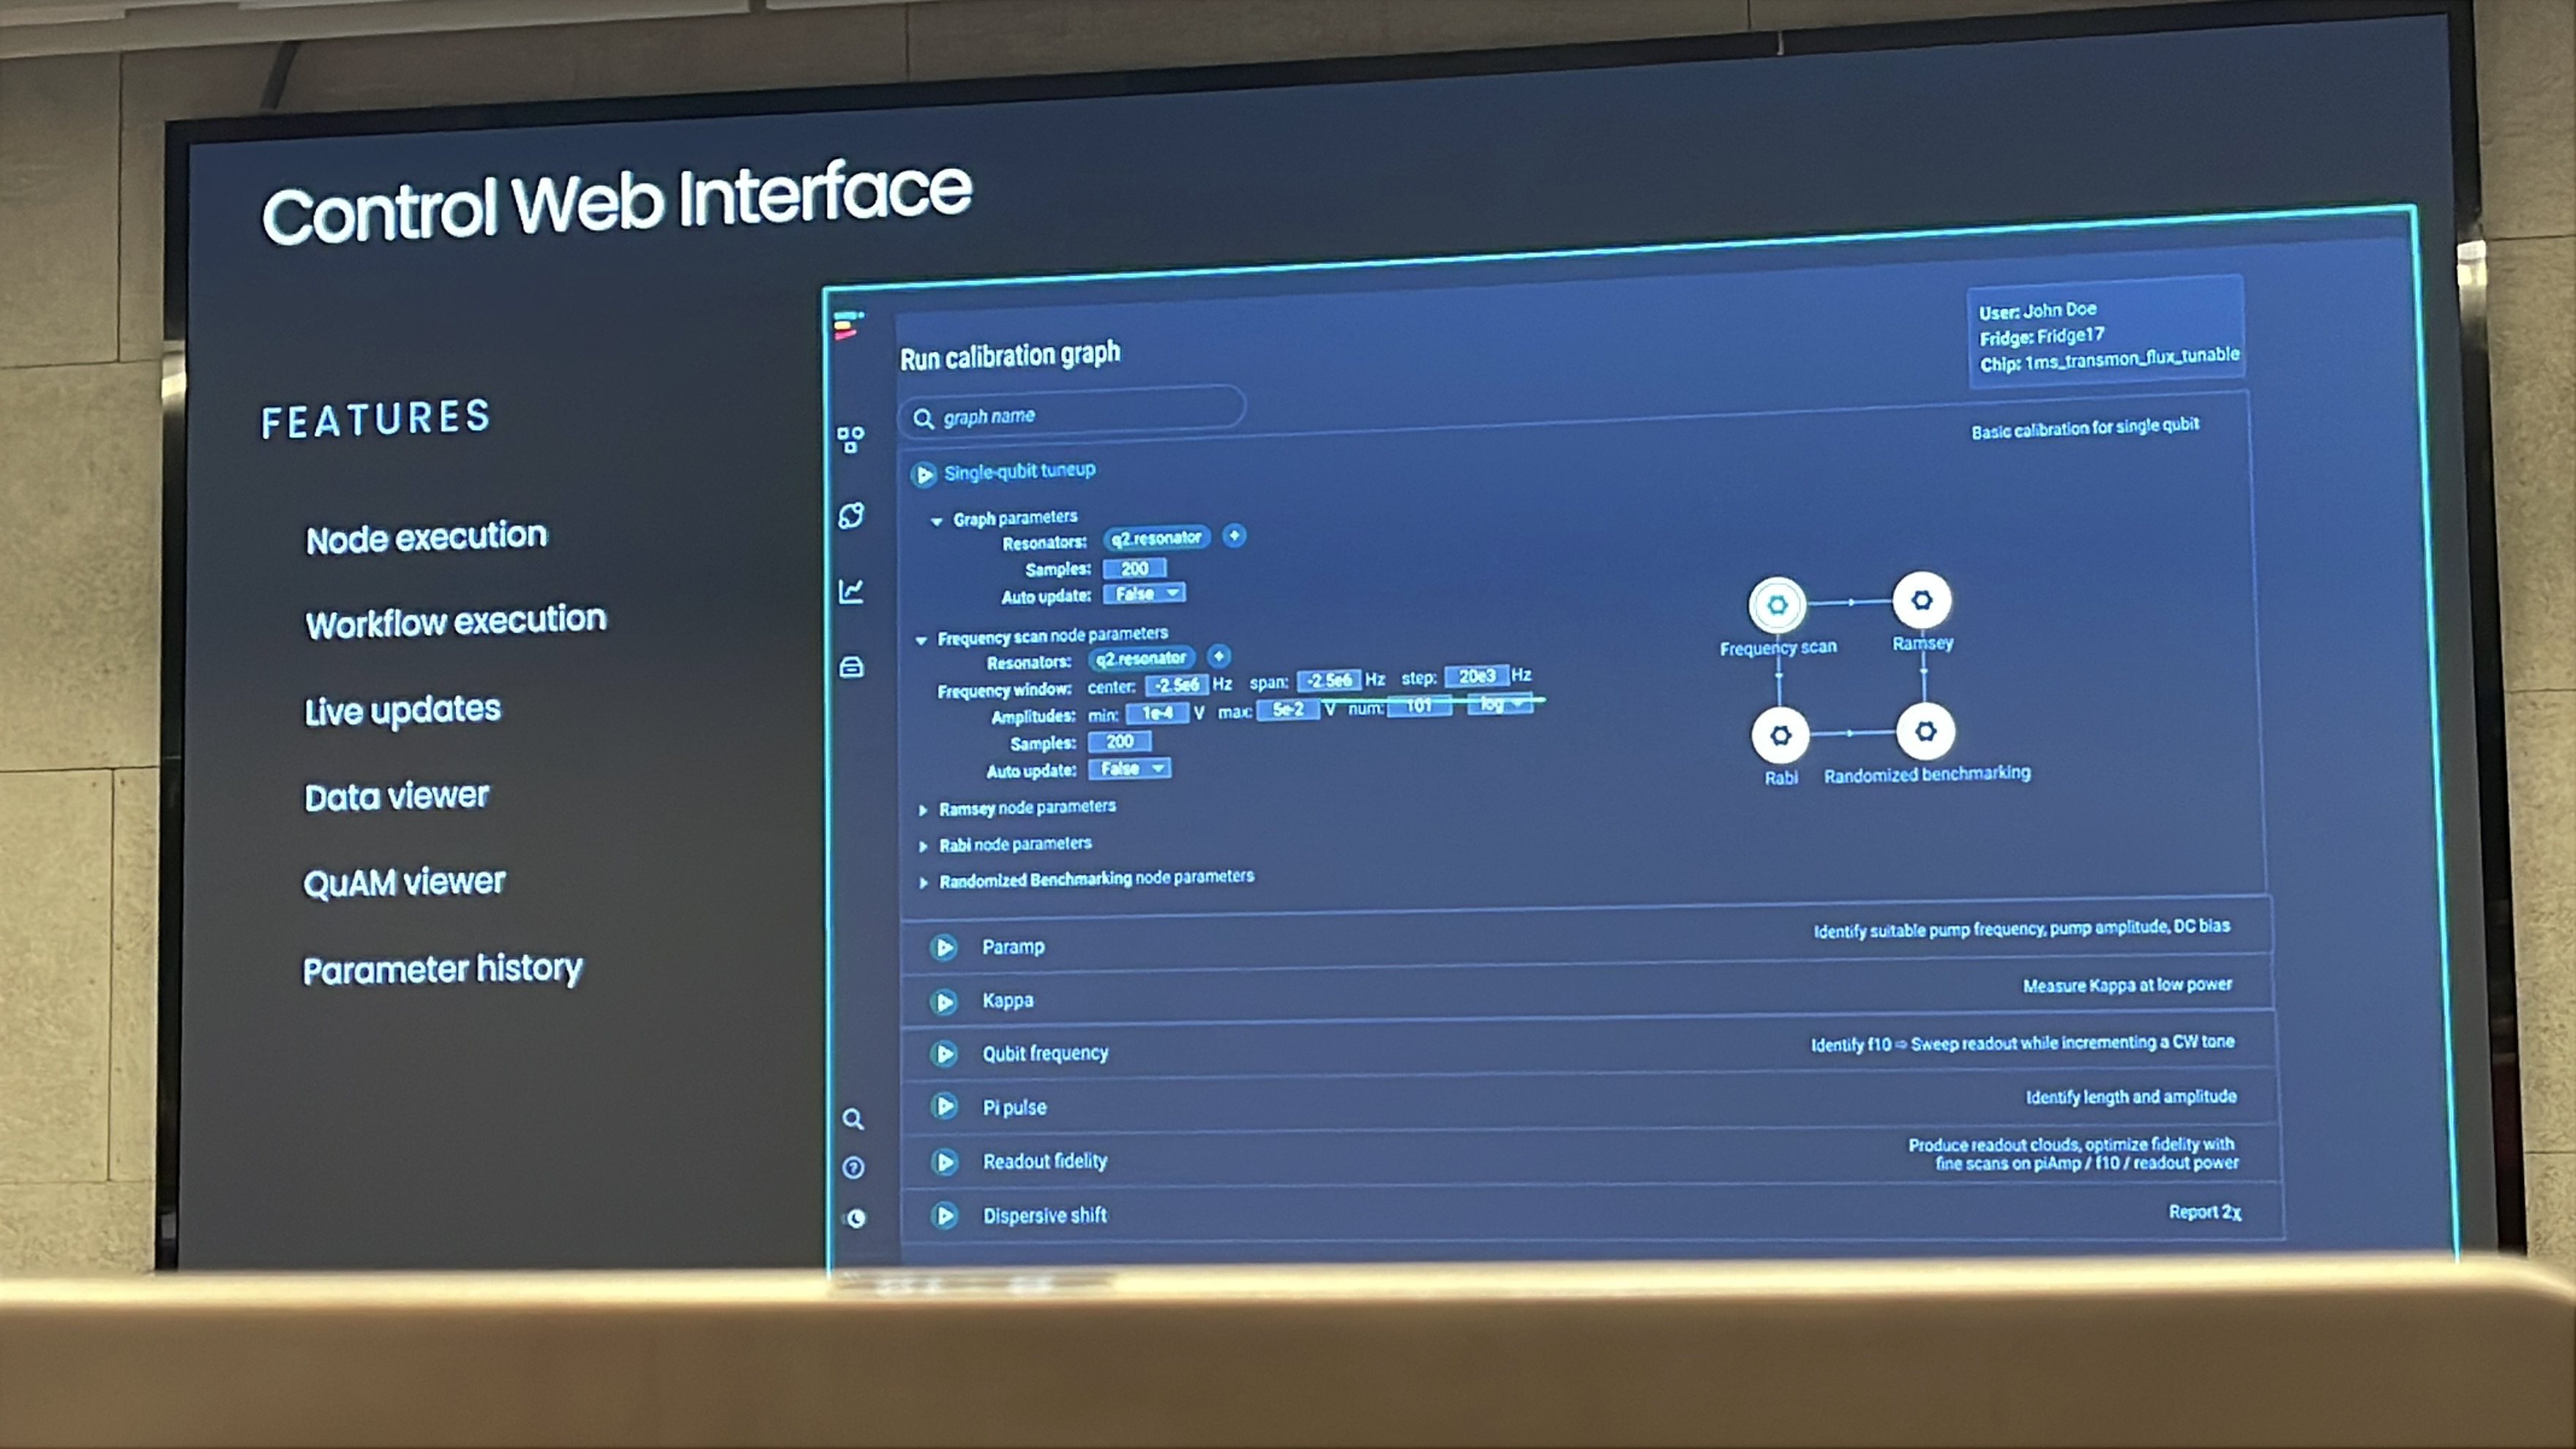
▲ 網頁介面把校正所需的操作集中在同一個畫面:選擇要執行的節點或整張流程圖、設定掃描範圍,並即時查看結果。圖中也列出 QUAM viewer 與 parameter history。這兩項功能很實用,因為一張漂亮的擬合圖只有在知道當時的工作點、脈衝設定與更新紀錄時,才能成為可比較、可重複的實驗結果。讀者也可以把校正理解成維護一份「目前可使用的 QPU 參數表」。
Session 3:Hands-on——把 QPU 調到可以操作
最後一場的議程是 QPU bring-up、gate control 與 Randomized Benchmarking(RB)。Bring-up 可以理解為從接上系統,到找出訊號、確認量子位元,再建立可用脈衝的過程。下面以現場照片串起實作的幾個關鍵步驟;詳細的物理判讀另外整理於 量子位元校正專文。
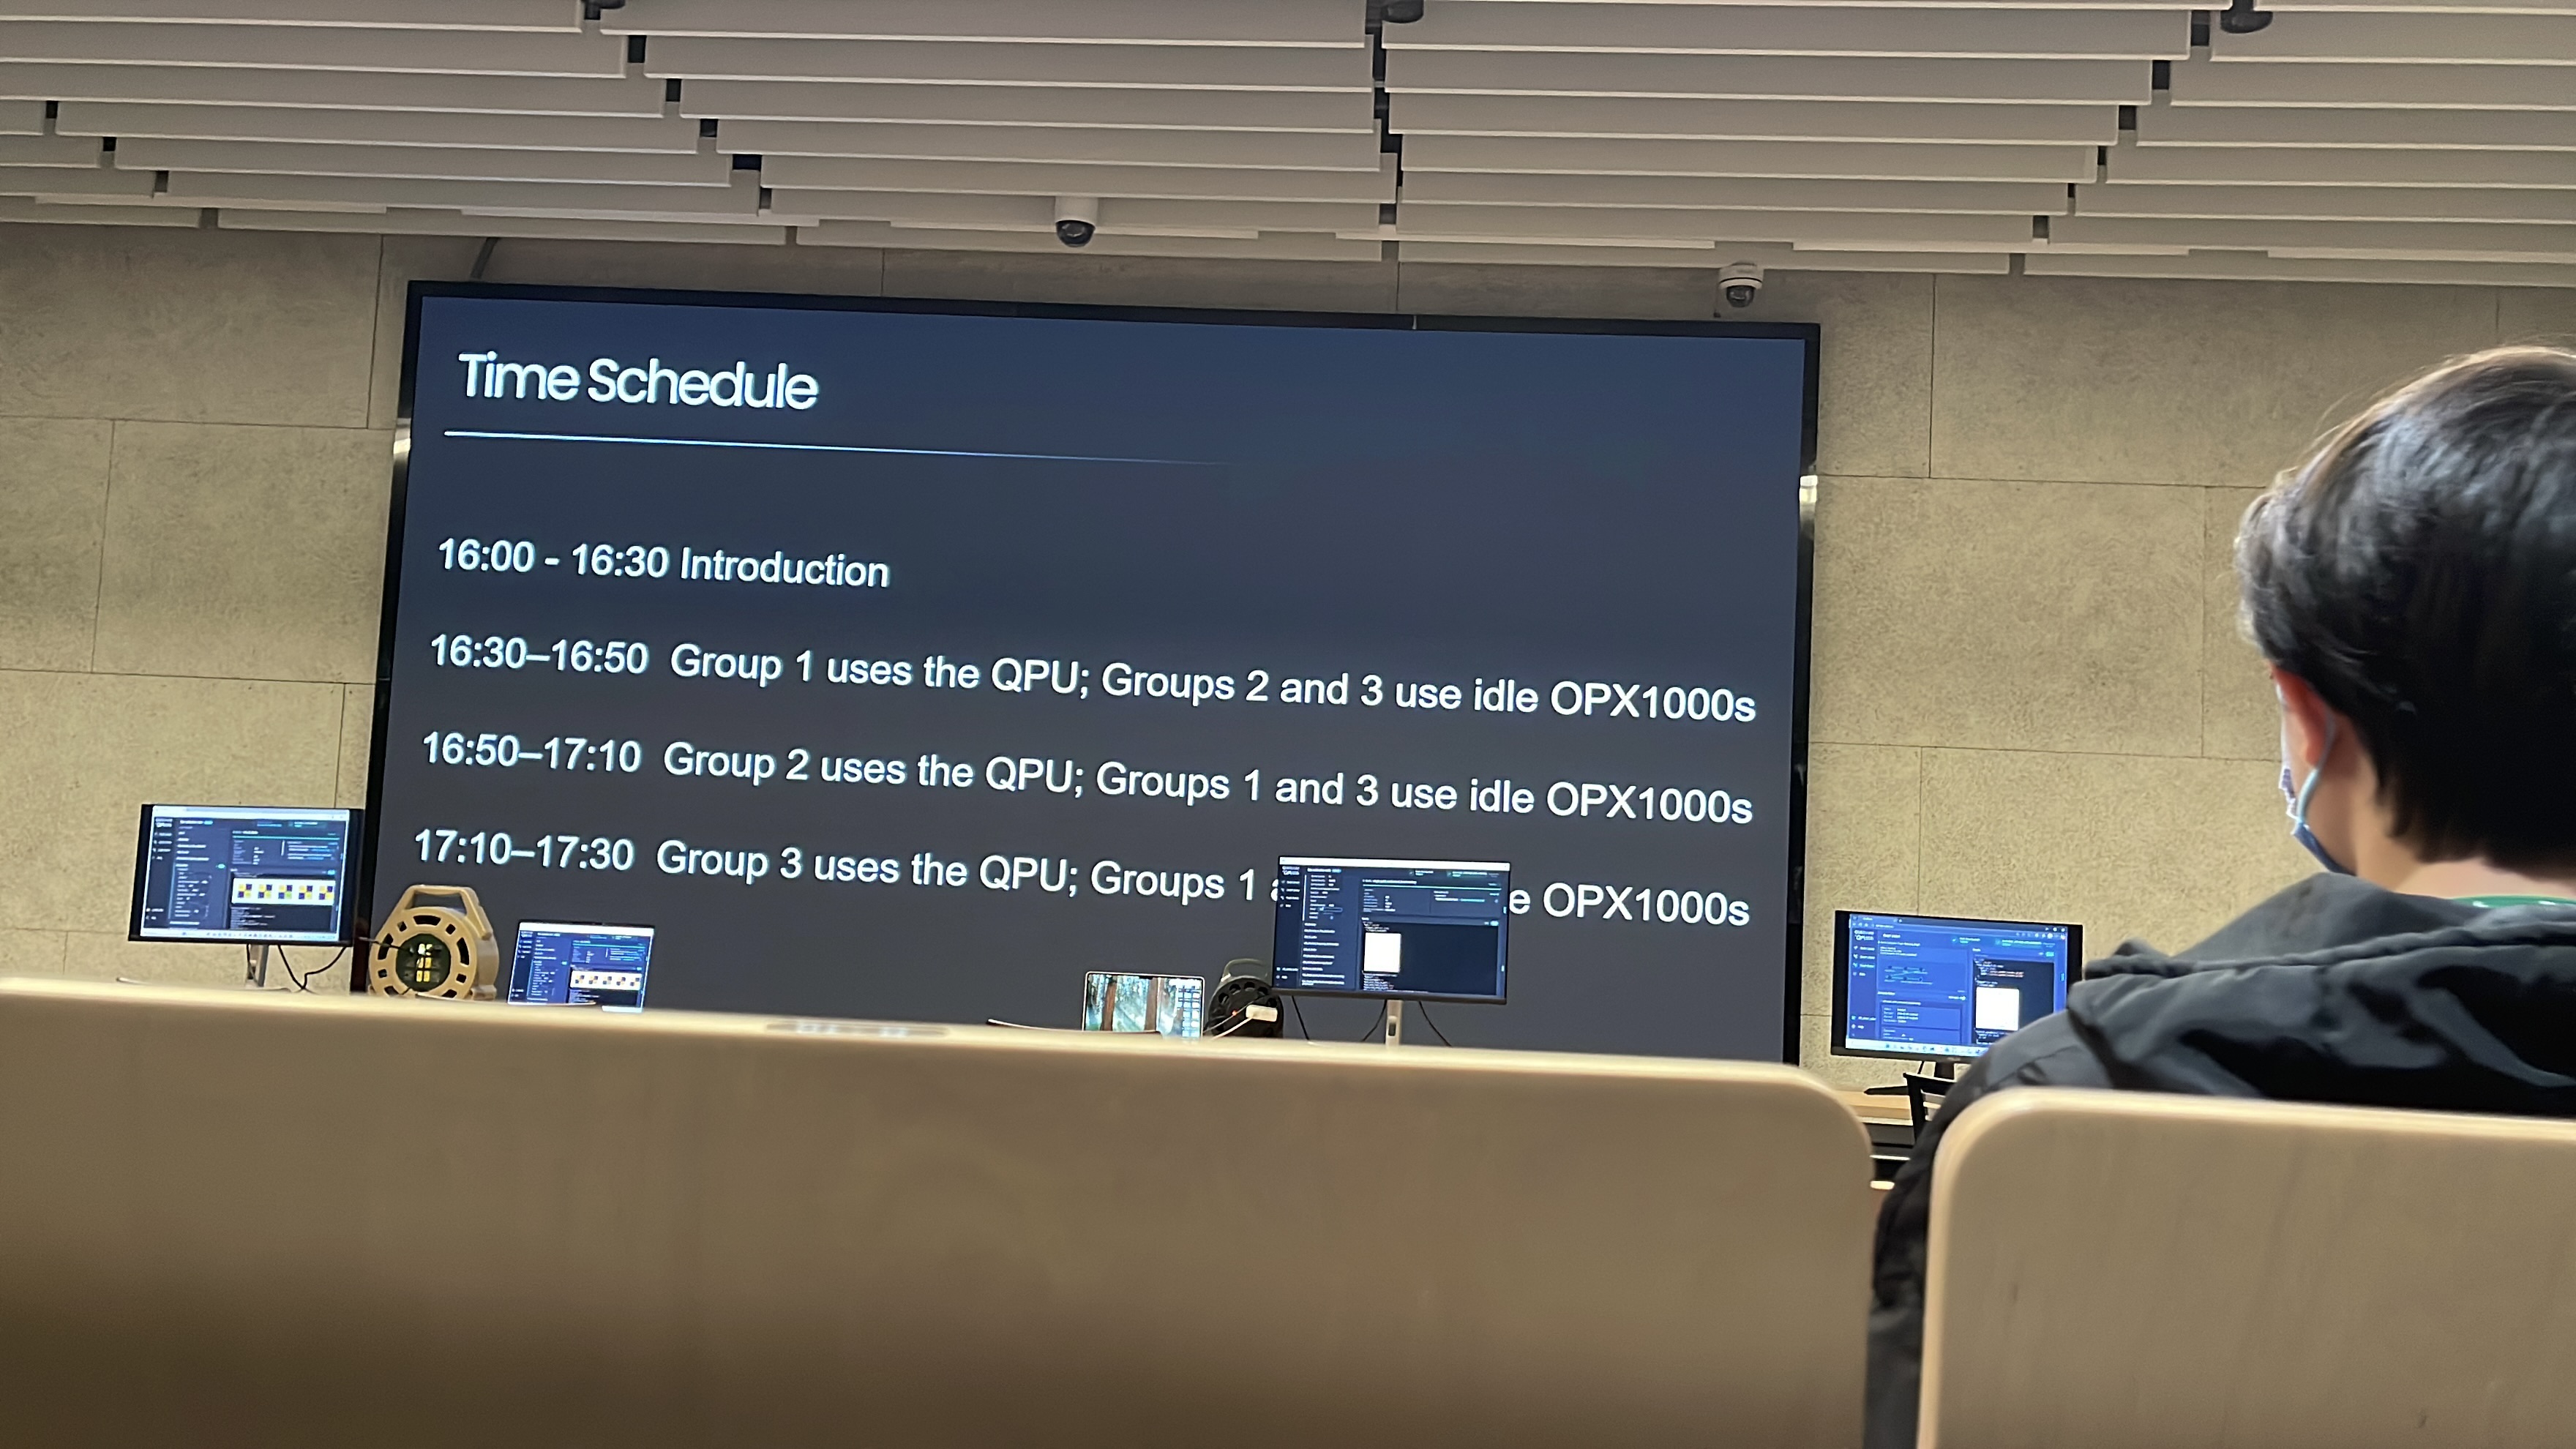
▲ 現場安排三組輪流使用 QPU,其餘組別操作未接到該 QPU 的 OPX1000。這樣的安排也提醒我們,控制器端的程式執行、輸出波形驗證,以及真正讀取量子晶片,是三種不同的檢查。前兩項可以確認控制流程,量子位元的頻率、相干時間與閘品質則必須透過實際量測才能知道。
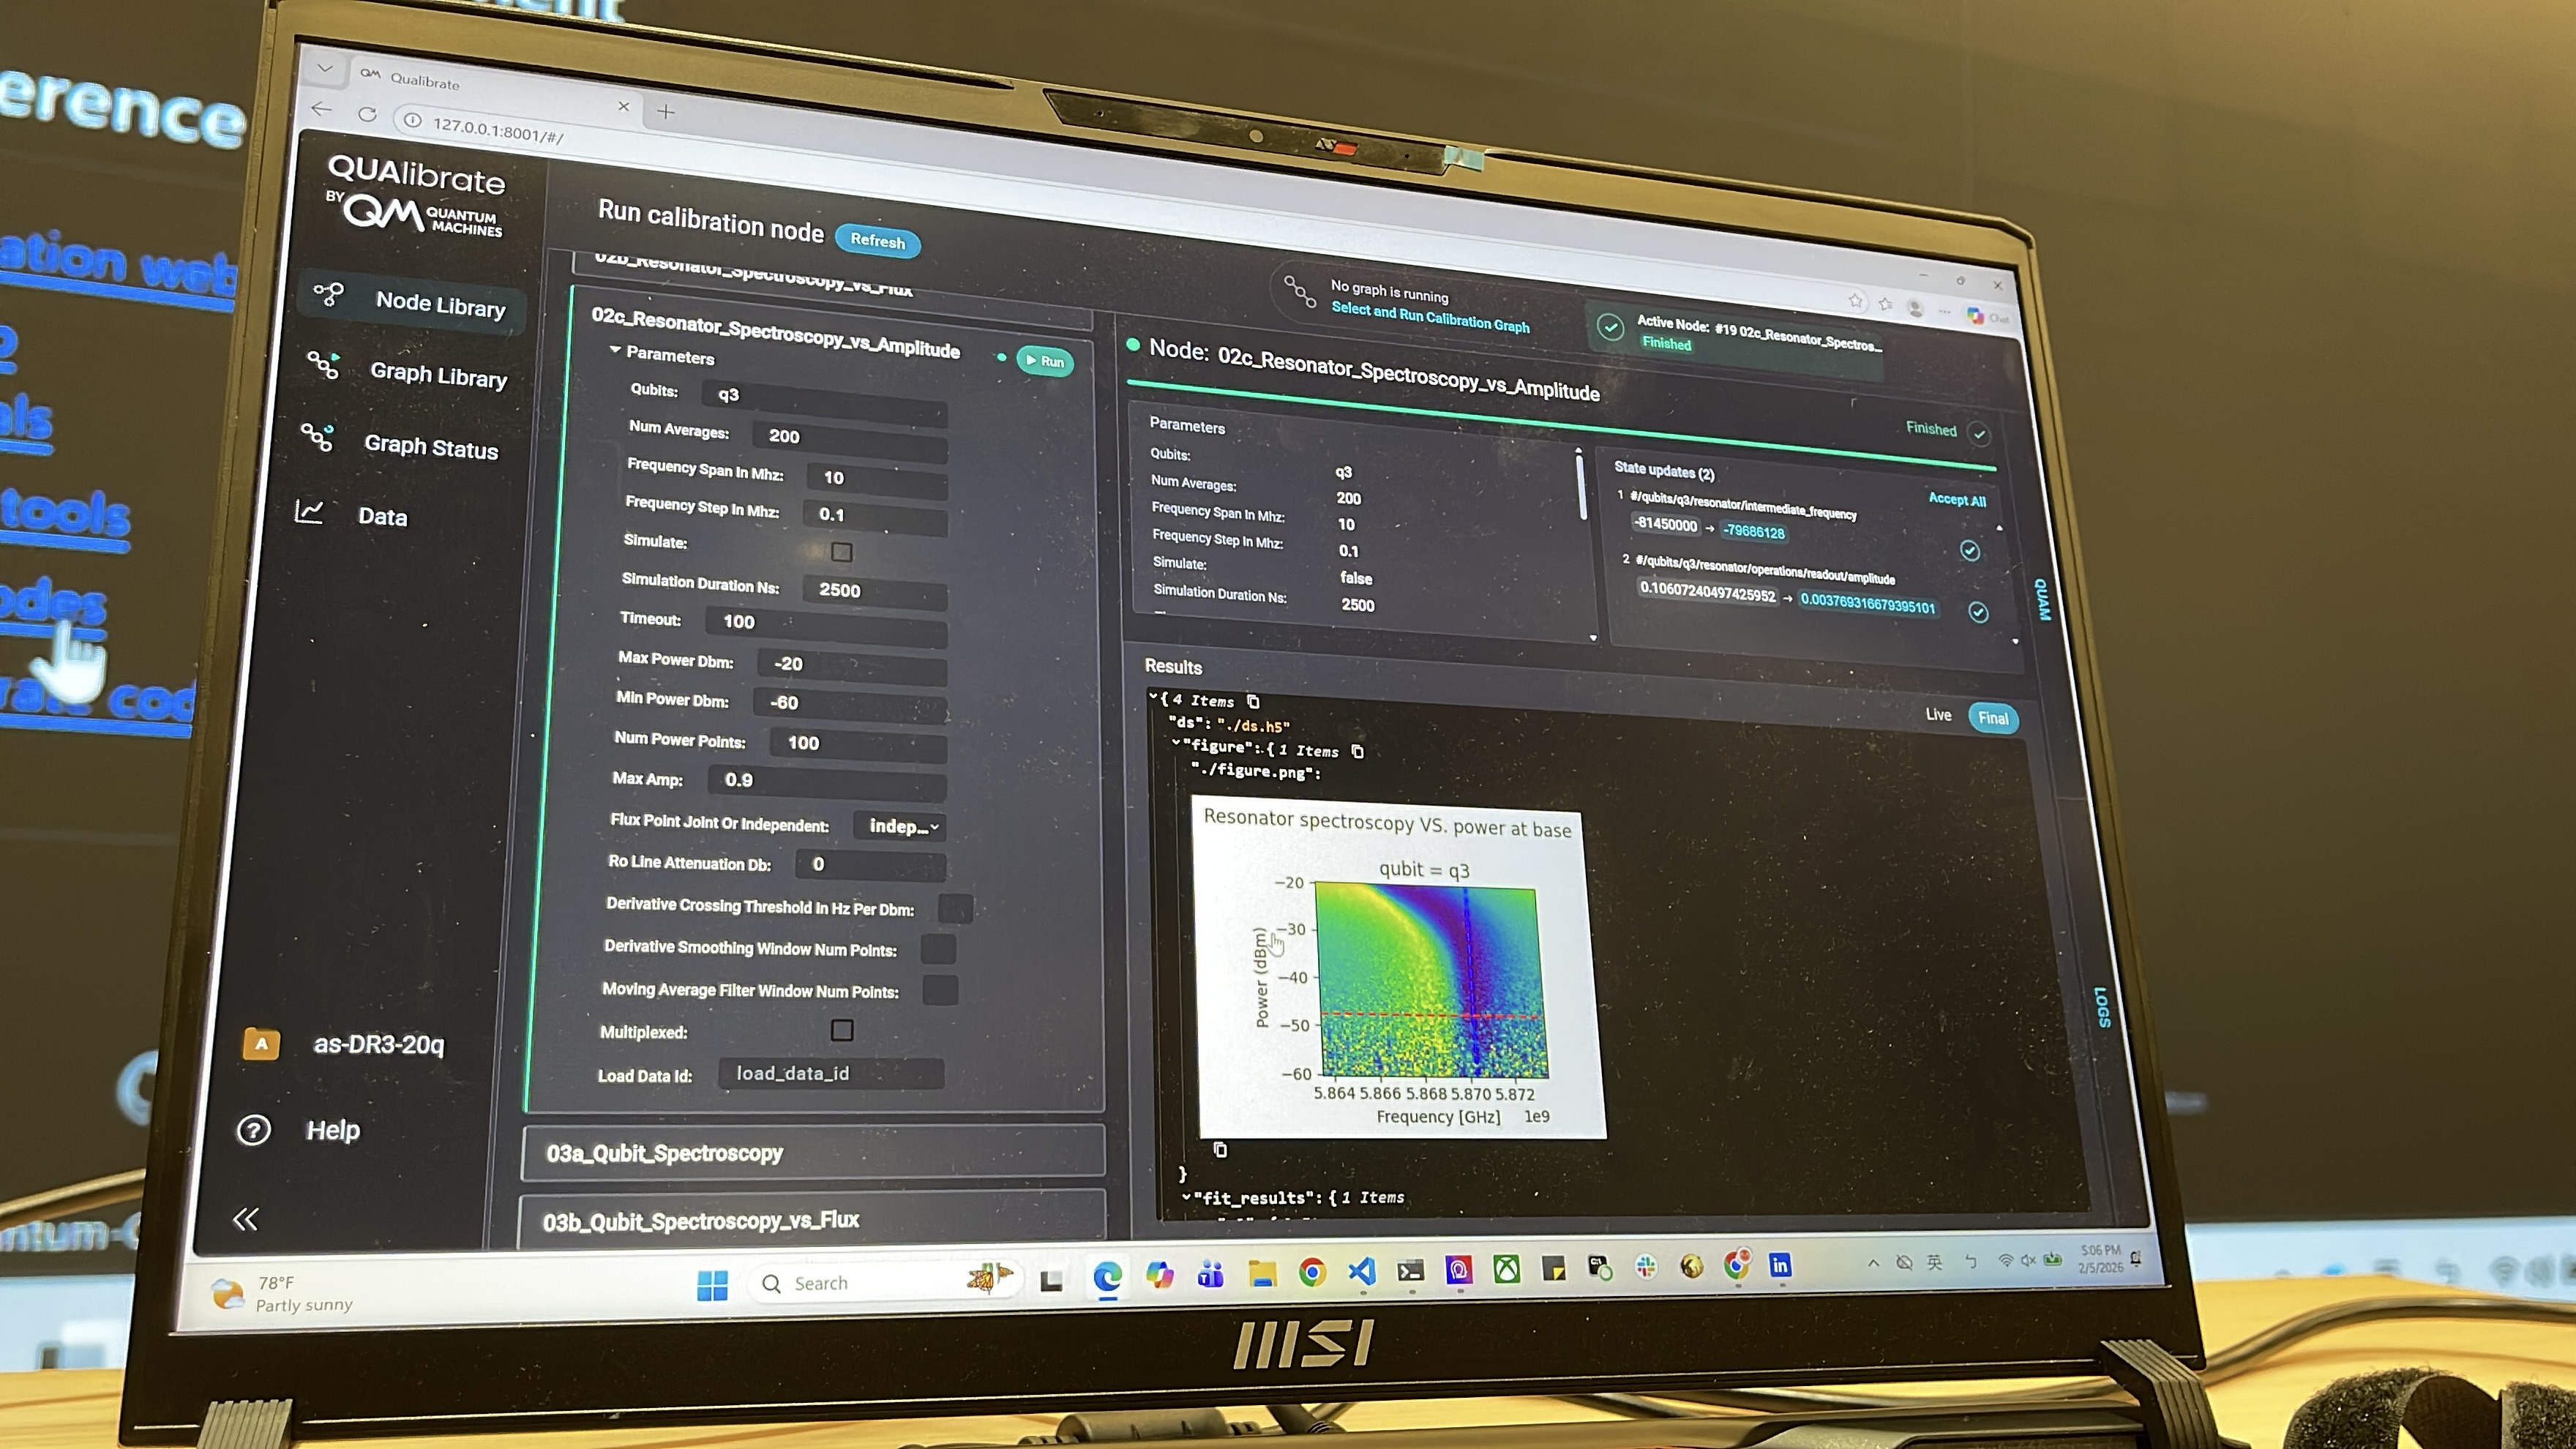
▲ 實作畫面選擇 Resonator_Spectroscopy_vs_Amplitude,橫軸是頻率、縱軸是功率,顏色呈現共振器的量測響應。功率改變時,共振特徵也跟著改變,因此不能只在一個很強的讀出功率下找到訊號,就把那個設定直接沿用到單次量子態判讀。這一步先建立讀出頻率與功率的適用範圍,再往量子位元頻譜與脈衝控制前進。右上角的 state updates 則把擬合得到的新參數與舊參數並排,讓更新有跡可循。
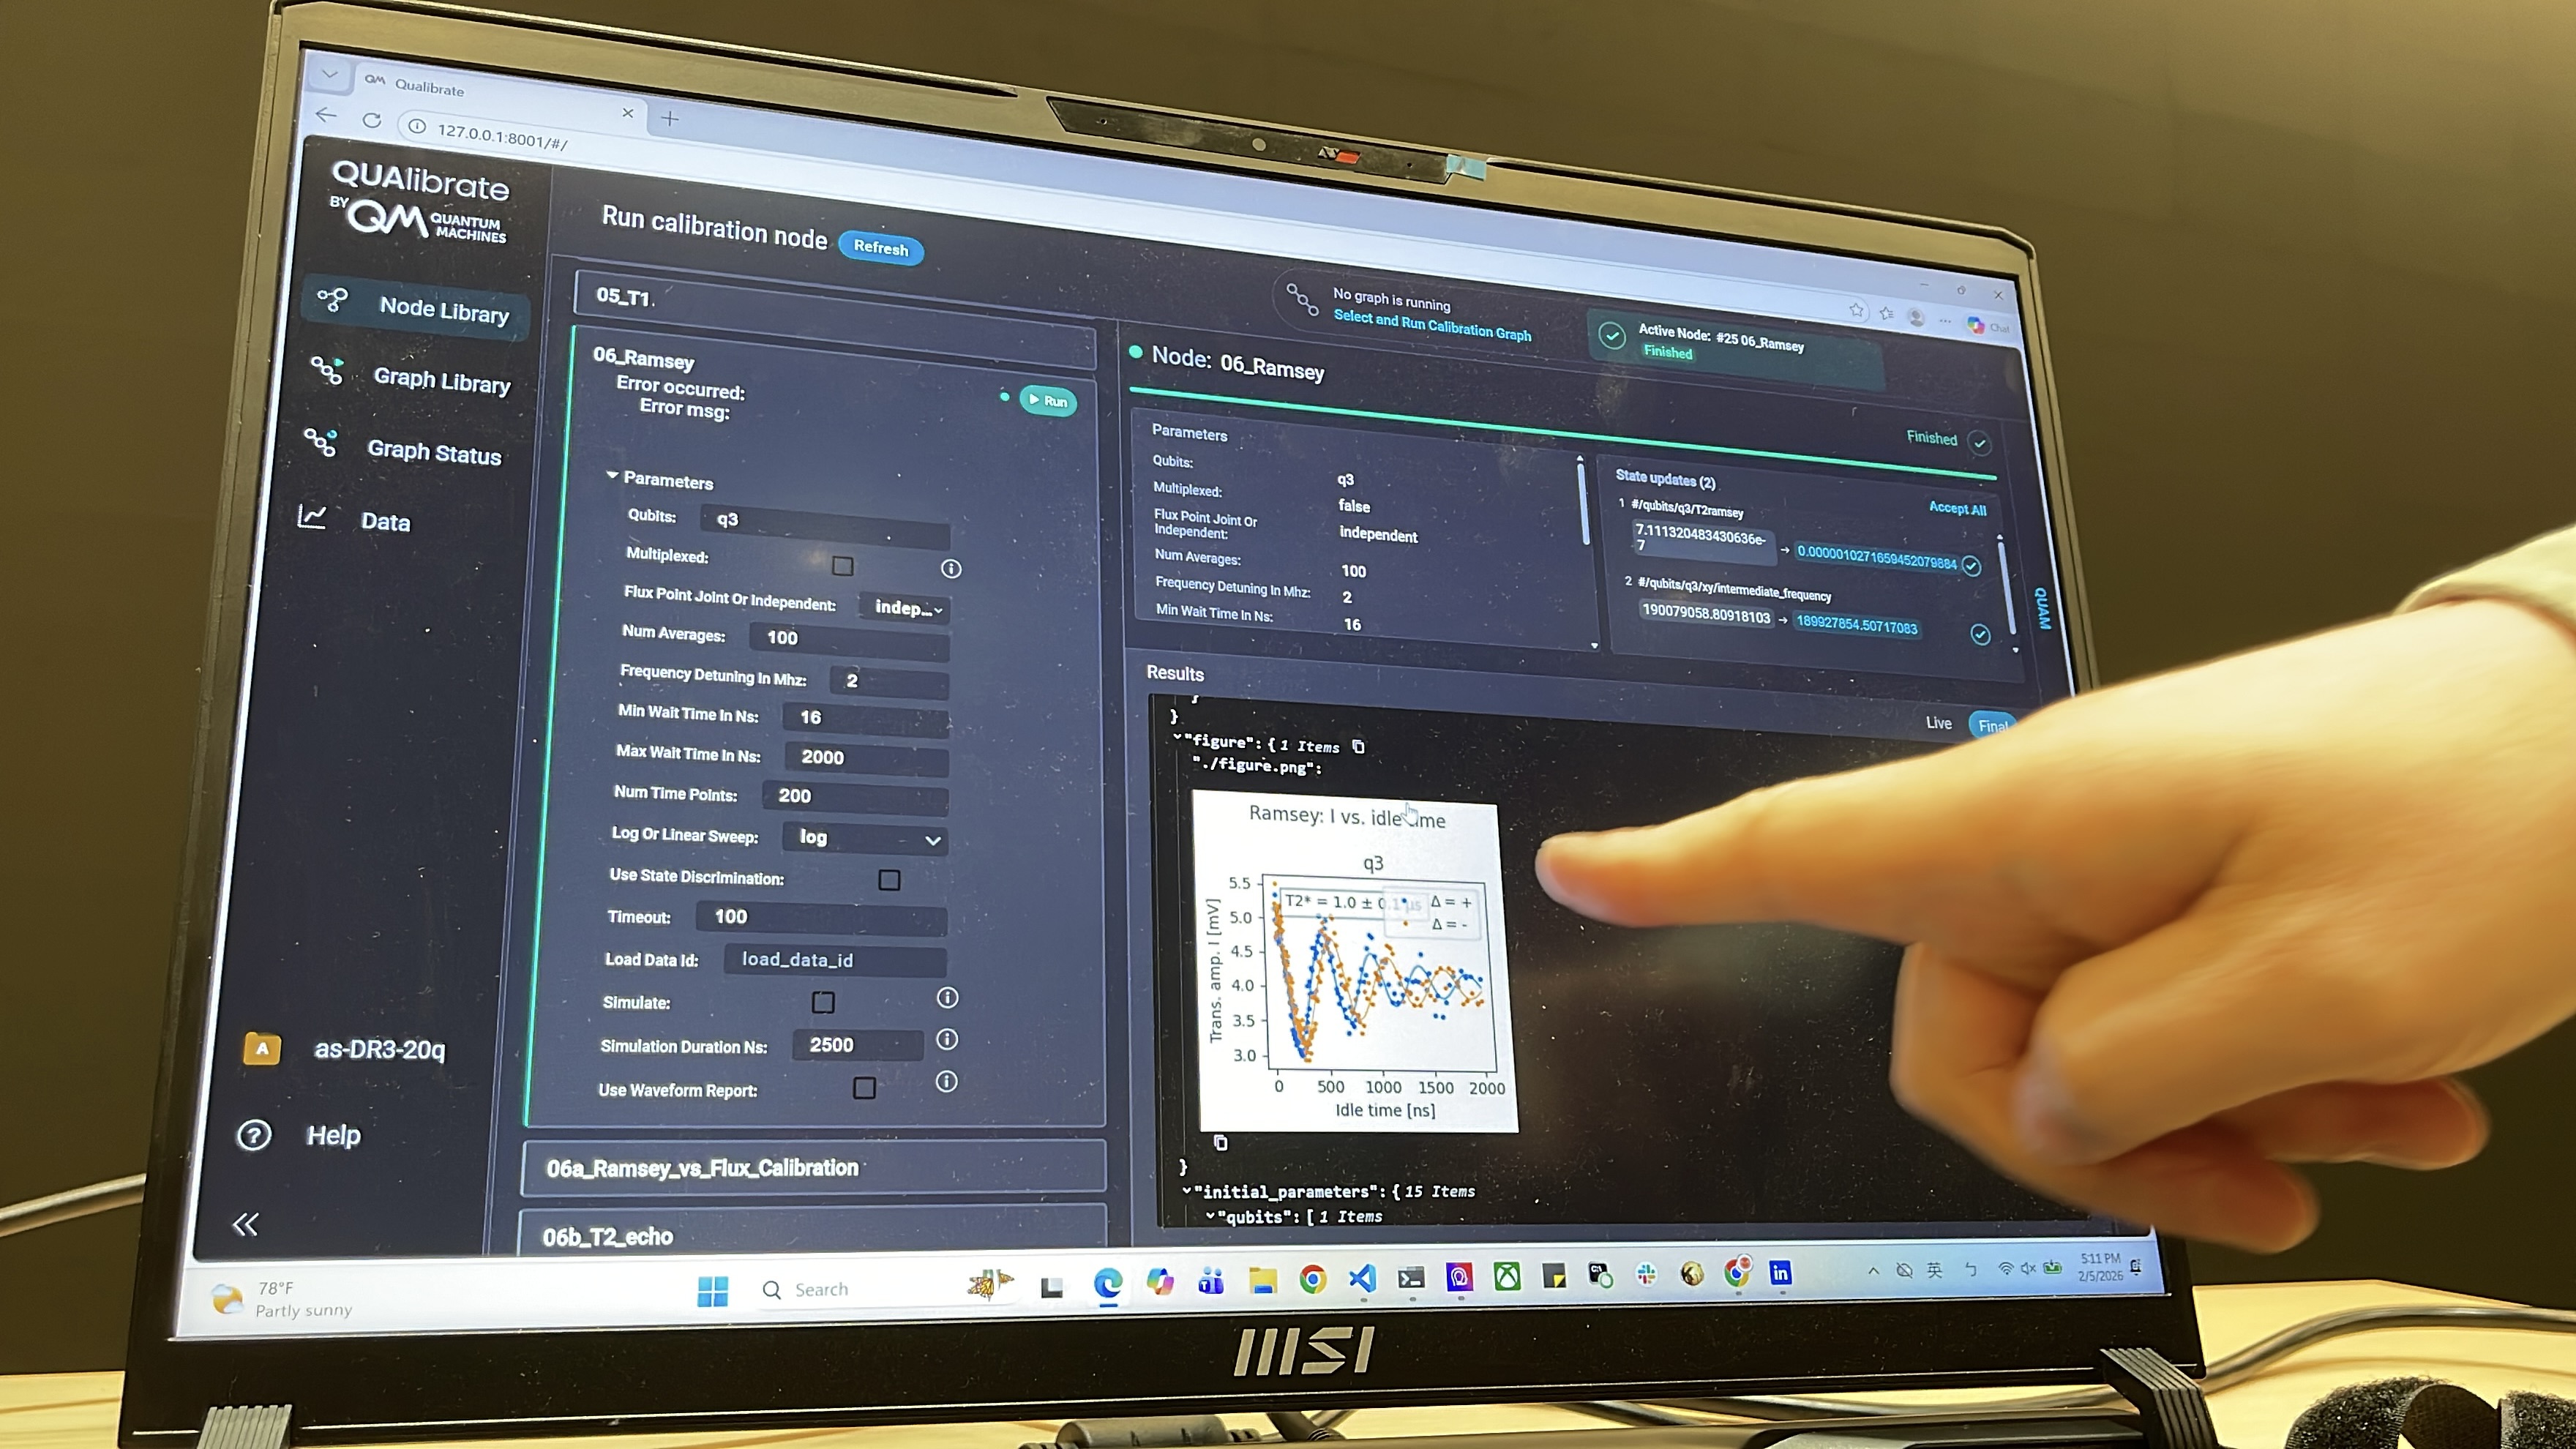
▲ 兩個 π/2 脈衝之間改變等待時間,就得到 Ramsey 振盪。振盪頻率用來判斷驅動與量子位元之間的失諧,包絡的衰減則用來估計 T2*。圖中使用正、負失諧的量測曲線,協助辨別頻率應該往哪個方向修正。這張圖也示範校正與特性量測會同時發生:一方面更新操作頻率,一方面記錄目前相位記憶能維持多久。圖上的數值屬於這次、這顆量子位元的結果,不代表整片晶片的平均性能。
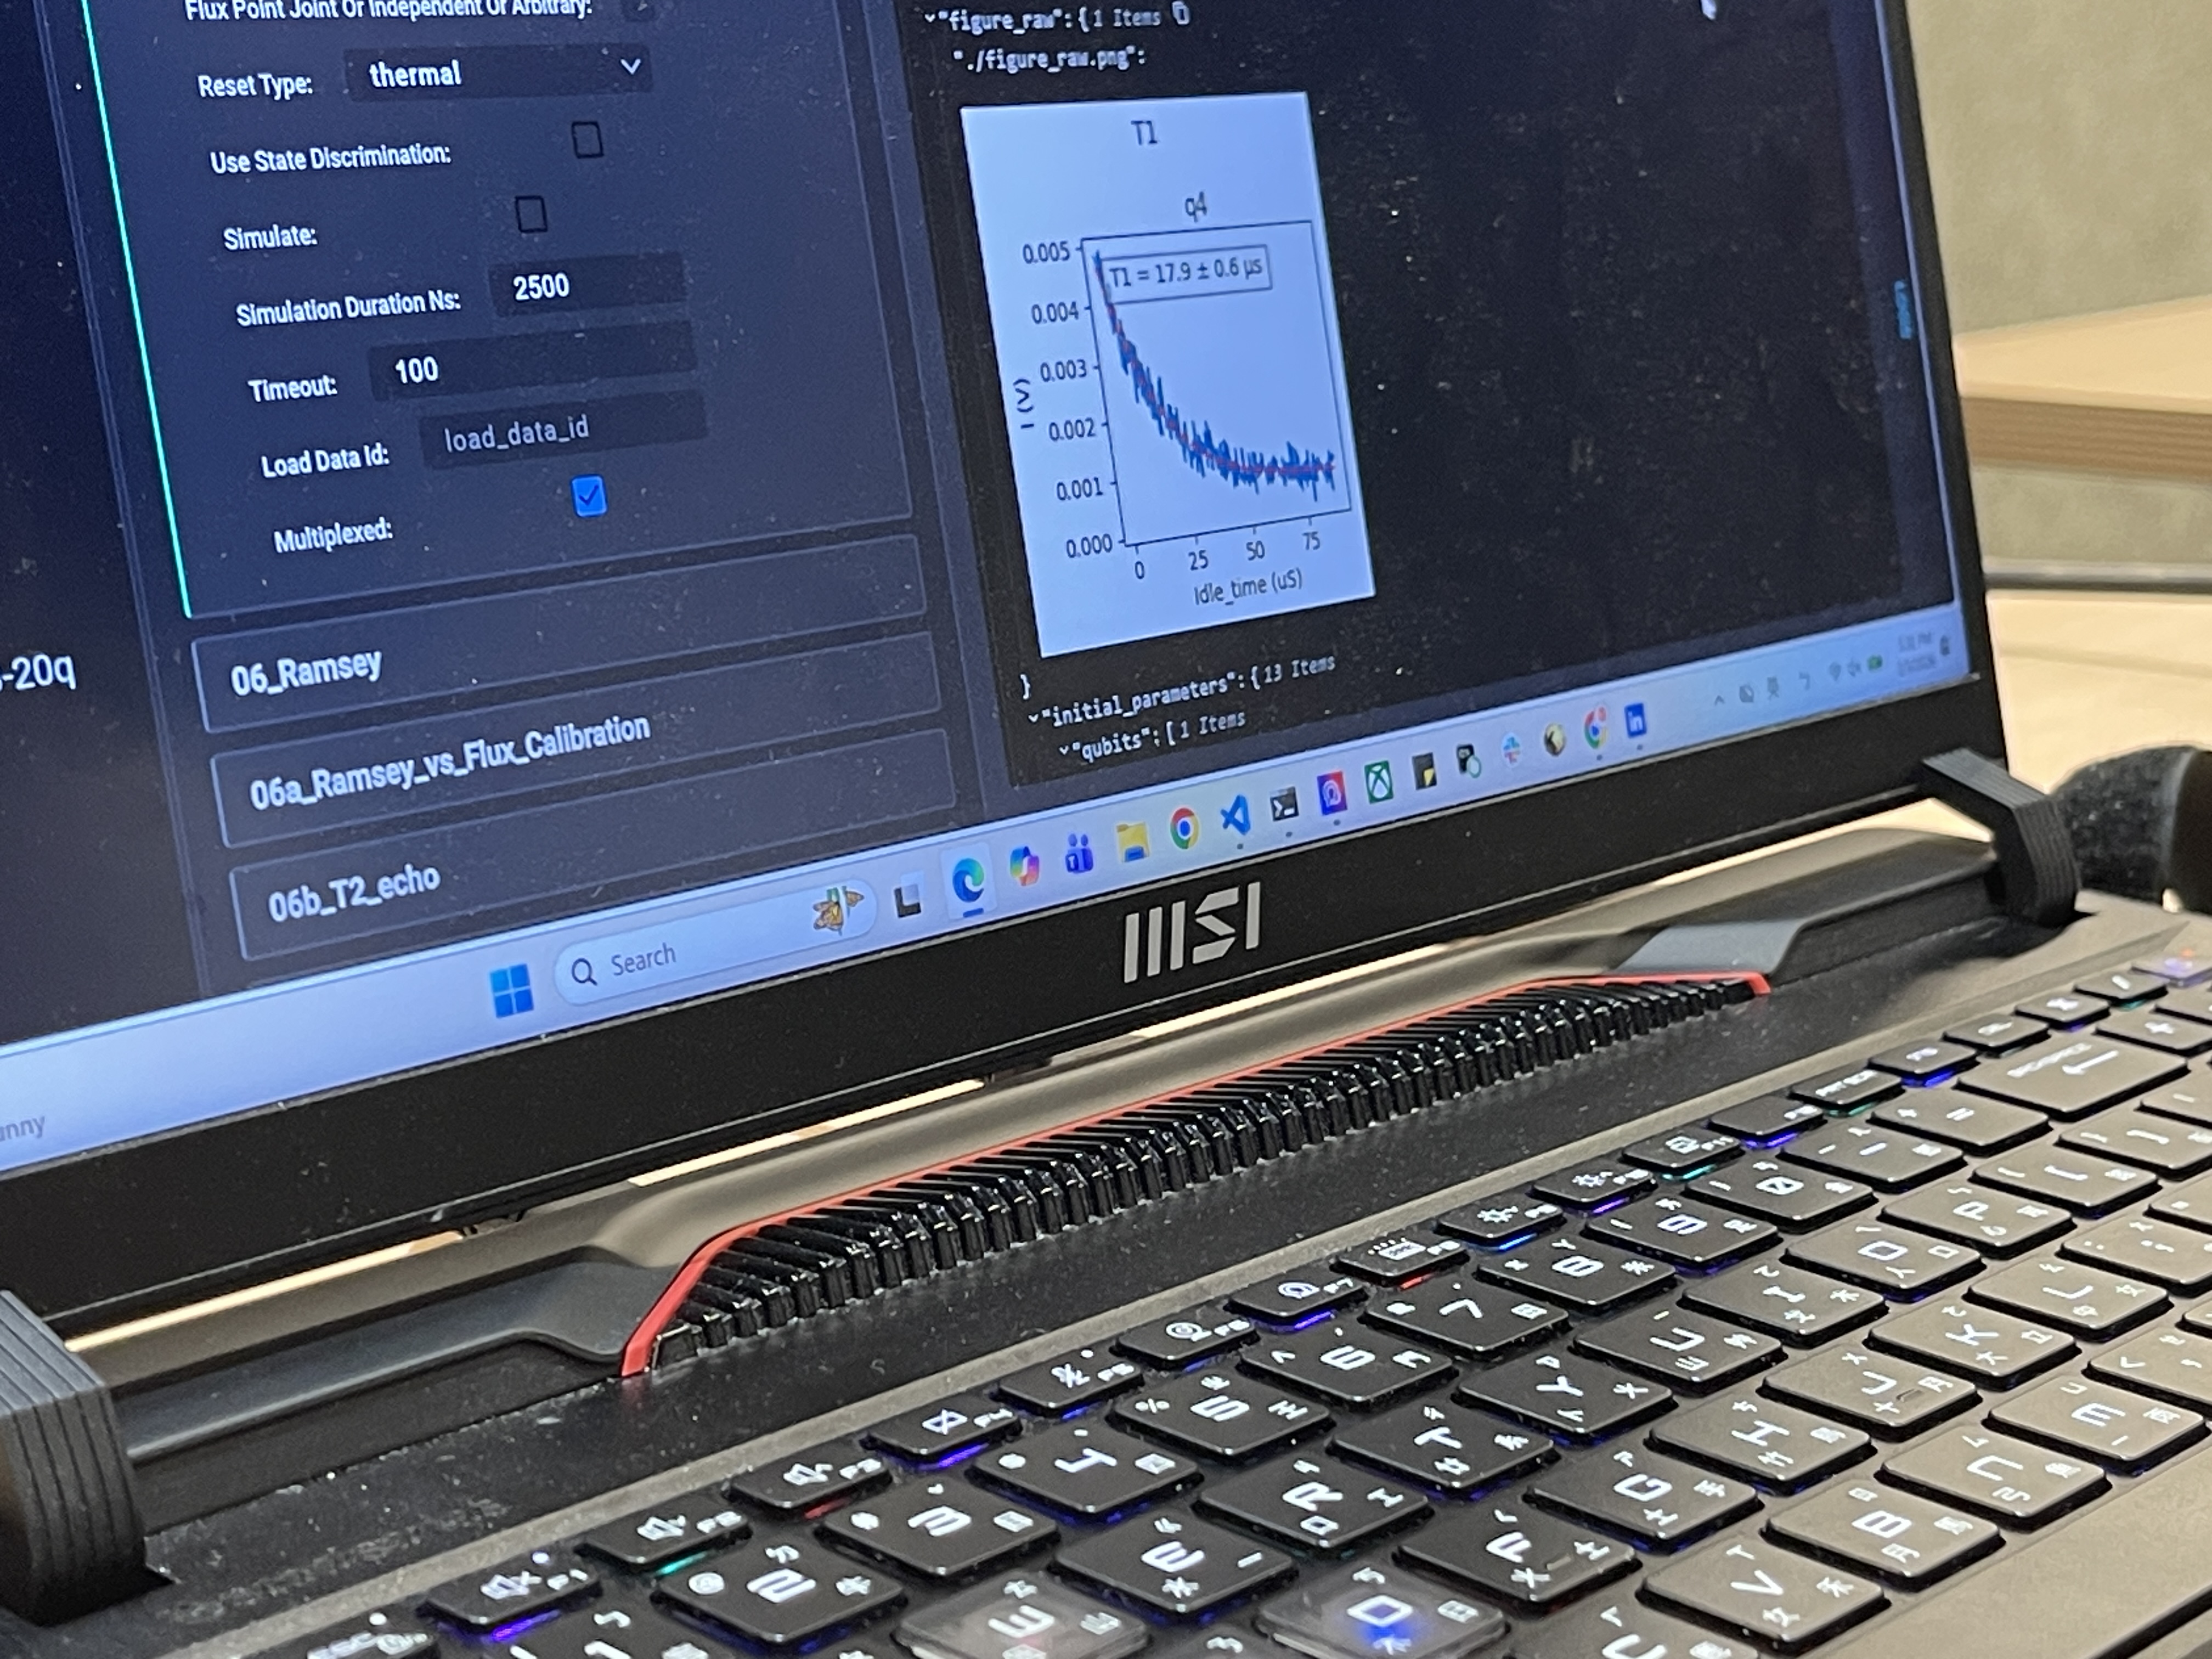
▲ T1 實驗先用 π 脈衝把量子位元激發,再掃描等待時間。畫面中 q4 的讀出 I 訊號隨時間下降,擬合標示 T1 約為 17.9 ± 0.6 μs。縱軸仍然是電壓訊號,若沒有經過讀出標定,不能直接把它當成激發態機率。T1 提供能量弛豫的時間尺度,也幫助設定被動重置的等待時間;等待太短可能讓上一輪殘留的激發態影響下一輪,等待太長則會增加整個掃描的耗時。
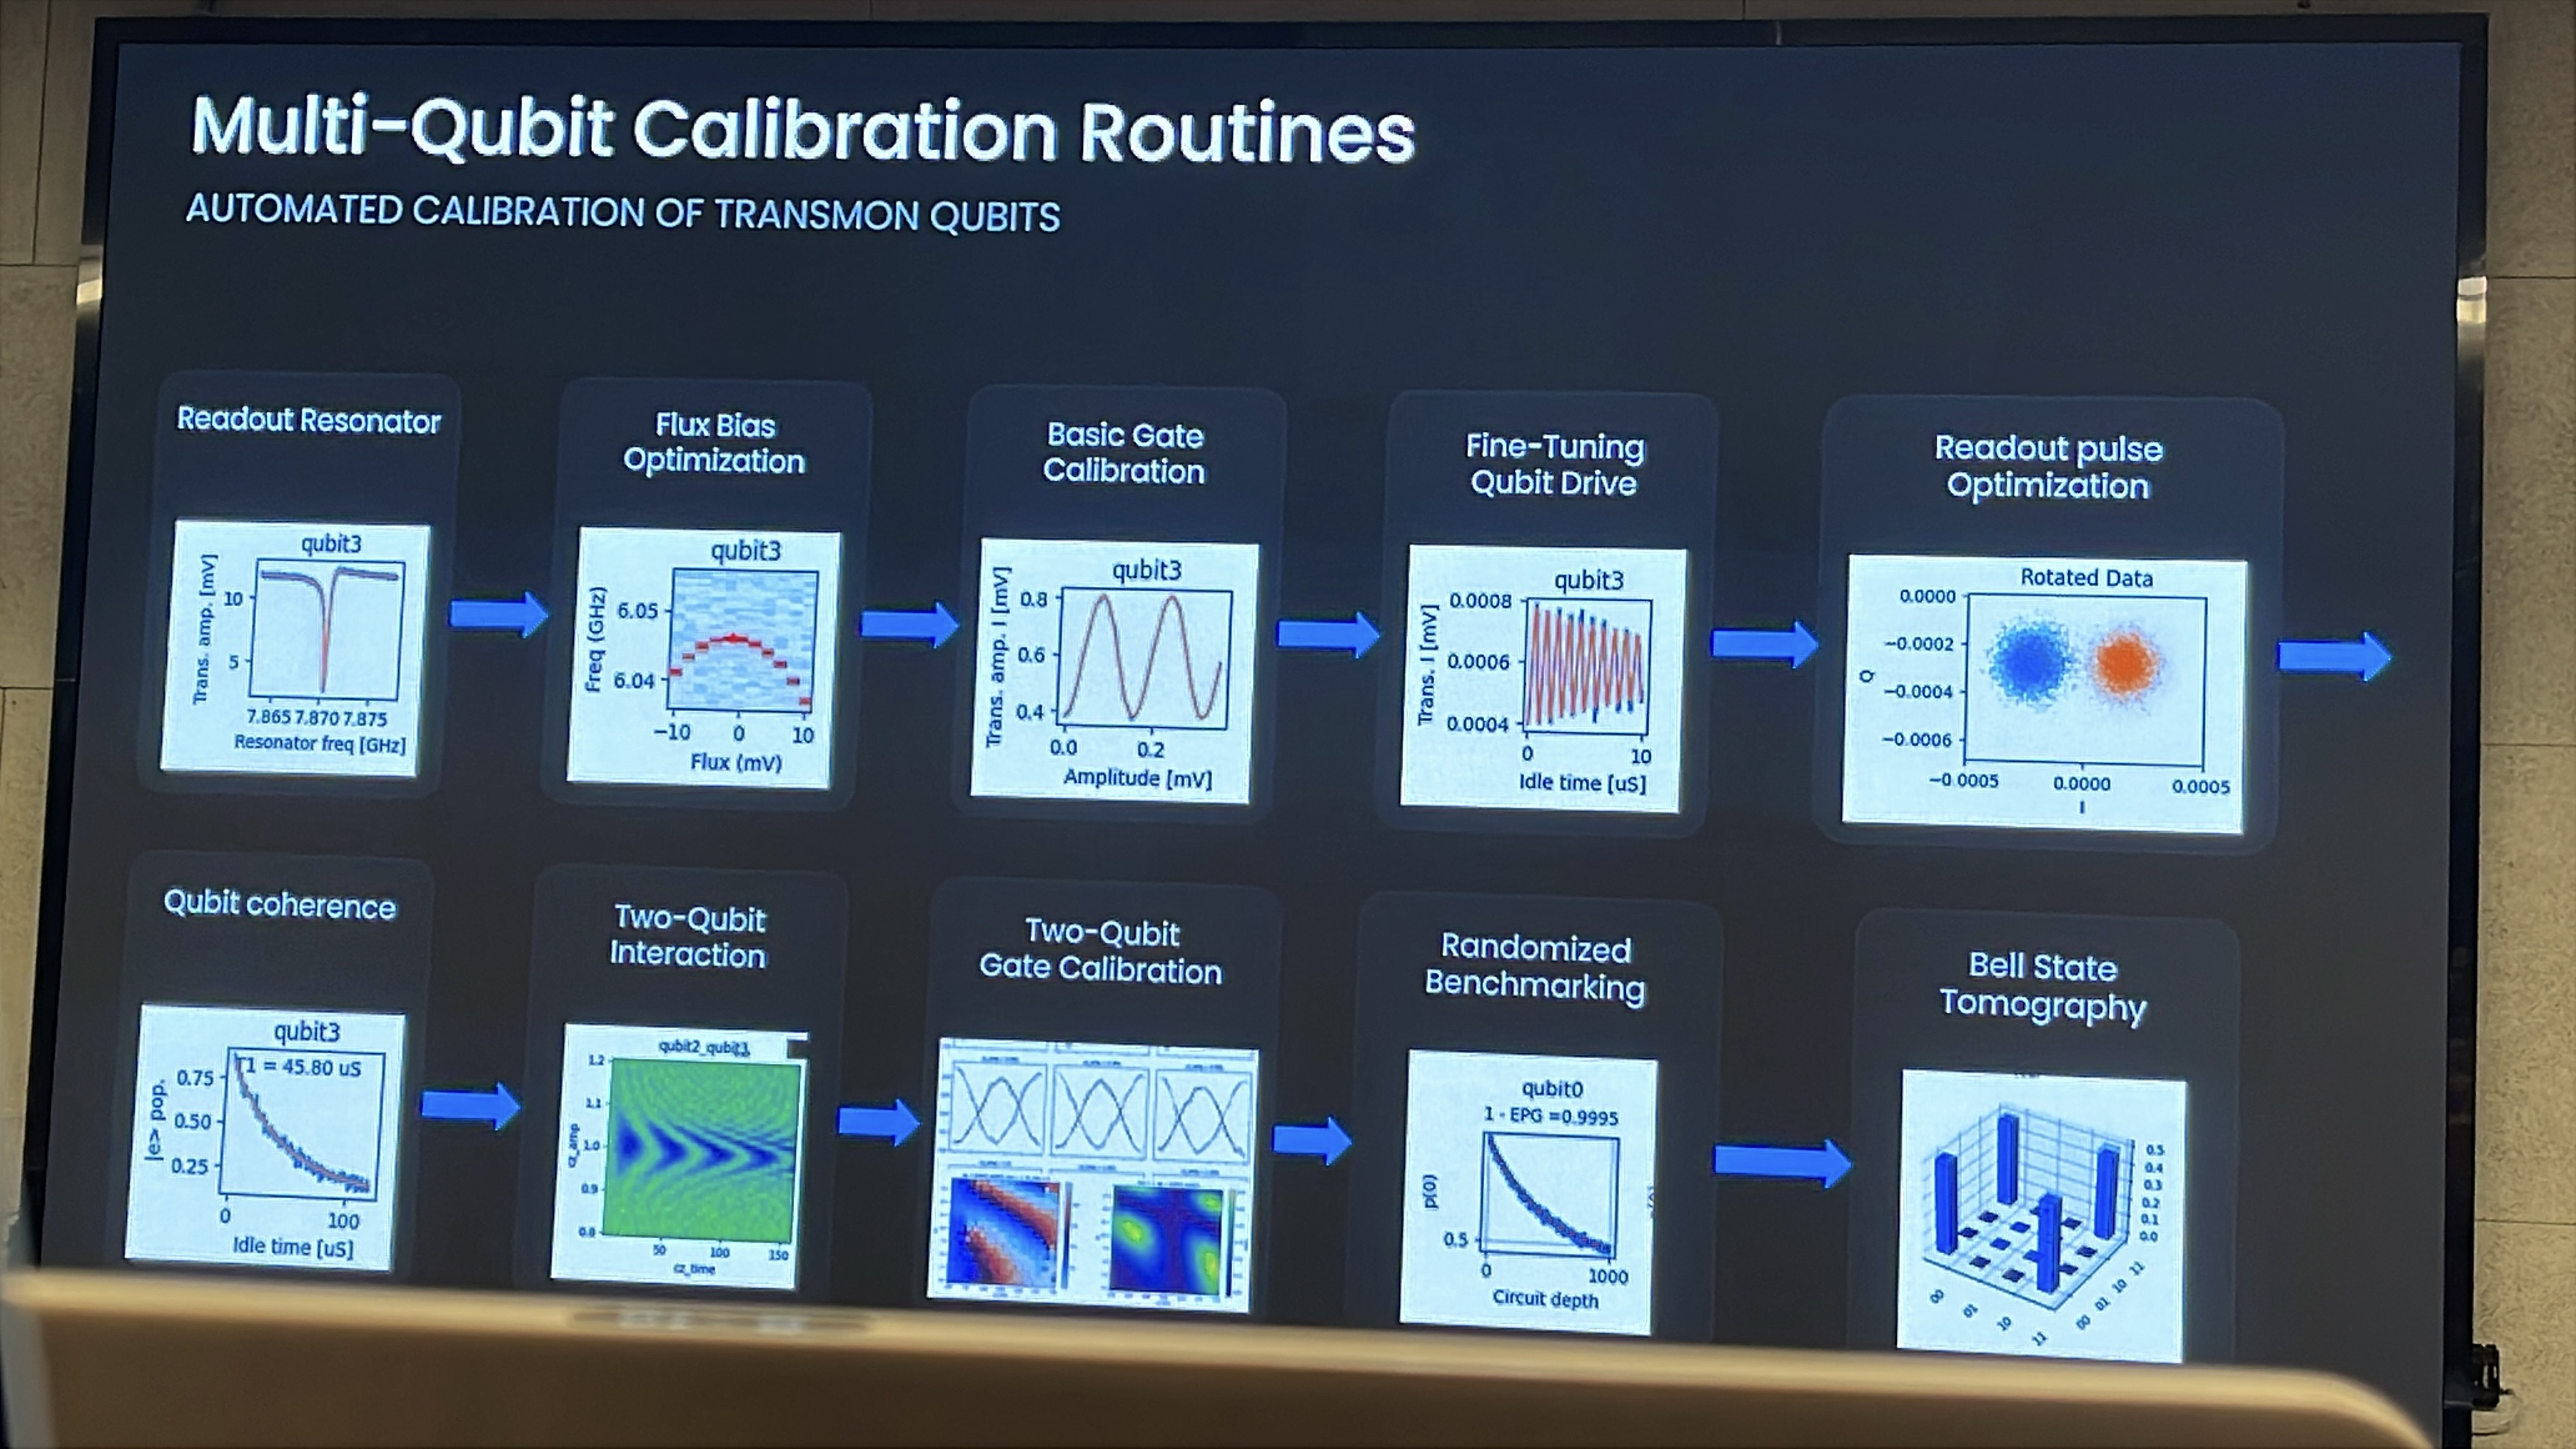
▲ 講者用這張總覽把完整工作流程接起來:讀出共振器、磁通量工作點、基本單位元閘、頻率微調、讀出優化與相干性量測之後,還有雙位元交互作用、雙位元閘、RB 與 Bell 態層析。這是課程提供的校正路徑與示範圖,不代表各組在有限實作時間內都完成了圖上的每一項。Rabi 曲線能幫助設定 π 脈衝,但單一脈衝看起來正確,還不足以證明一長串閘都能維持品質。
校正完成後,如何知道閘真的變好了?
RB 將許多隨機 Clifford 閘接成不同長度的序列,再加上理想上可還原初始態的操作,觀察存活機率隨序列長度如何衰減。常見擬合形式為 \(P(m)=A p^m+B\),其中 \(m\) 是序列長度,\(A\)、\(B\) 吸收部分態準備與量測的影響。在標準假設成立時,\(p\) 可換算為平均 Clifford 錯誤率;它不應直接等同於某一個原生脈衝或雙位元閘的錯誤率。若要估計特定閘,還需要像 interleaved RB 這樣的設計與對照。
Ref: Magesan et al.:Interleaved randomized benchmarking
從此次三個 session 可以看出,控制器與校正軟體需要一起設計。OPX 負責按時執行脈衝與回授,QUA 把實驗描述成可執行程序,QUAM 管理系統狀態,QUAlibrate 再把散落的量測組成可追蹤的流程。當量子位元數量增加時,研究者才能把精力放在辨別真正的物理限制,以及哪些參數需要重新調整。
圖片來源:2026 年 2 月 5 日 Workshop 現場照片。本文依現場投影片與操作畫面整理;官方文件連結用於補充原理,軟體介面與規格以實際使用版本為準。
 王培儒